Skip to header Skip to main navigation Hyppää pääsisältöön Skip to footer

Main navigation

  • Etusivu
  • Aihealueet
    • Avaruus
    • Tiede
    • Tekniikka
    • Luonto ja ympäristö
    • Terveys ja lääketiede
    • Ihmiset
    • Taide
    • Paikkoja
    • Arvioita
  • Videot ja podcastit
  • Uusimmat jutut listana
  • Jutturuletti
  • Tiedekiinnostavuuskartta
Tiedetuubi

Ota kotisi ja käy!

Pallotalo
Pallotalo
Markus Hotakainen


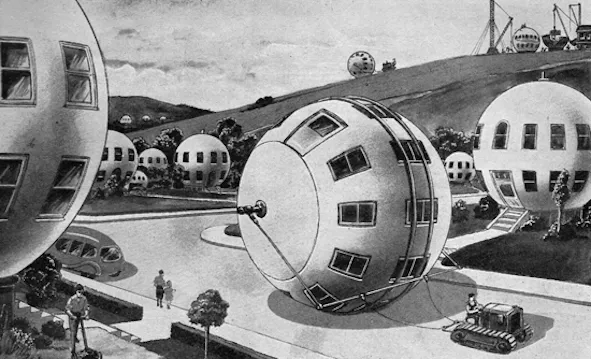
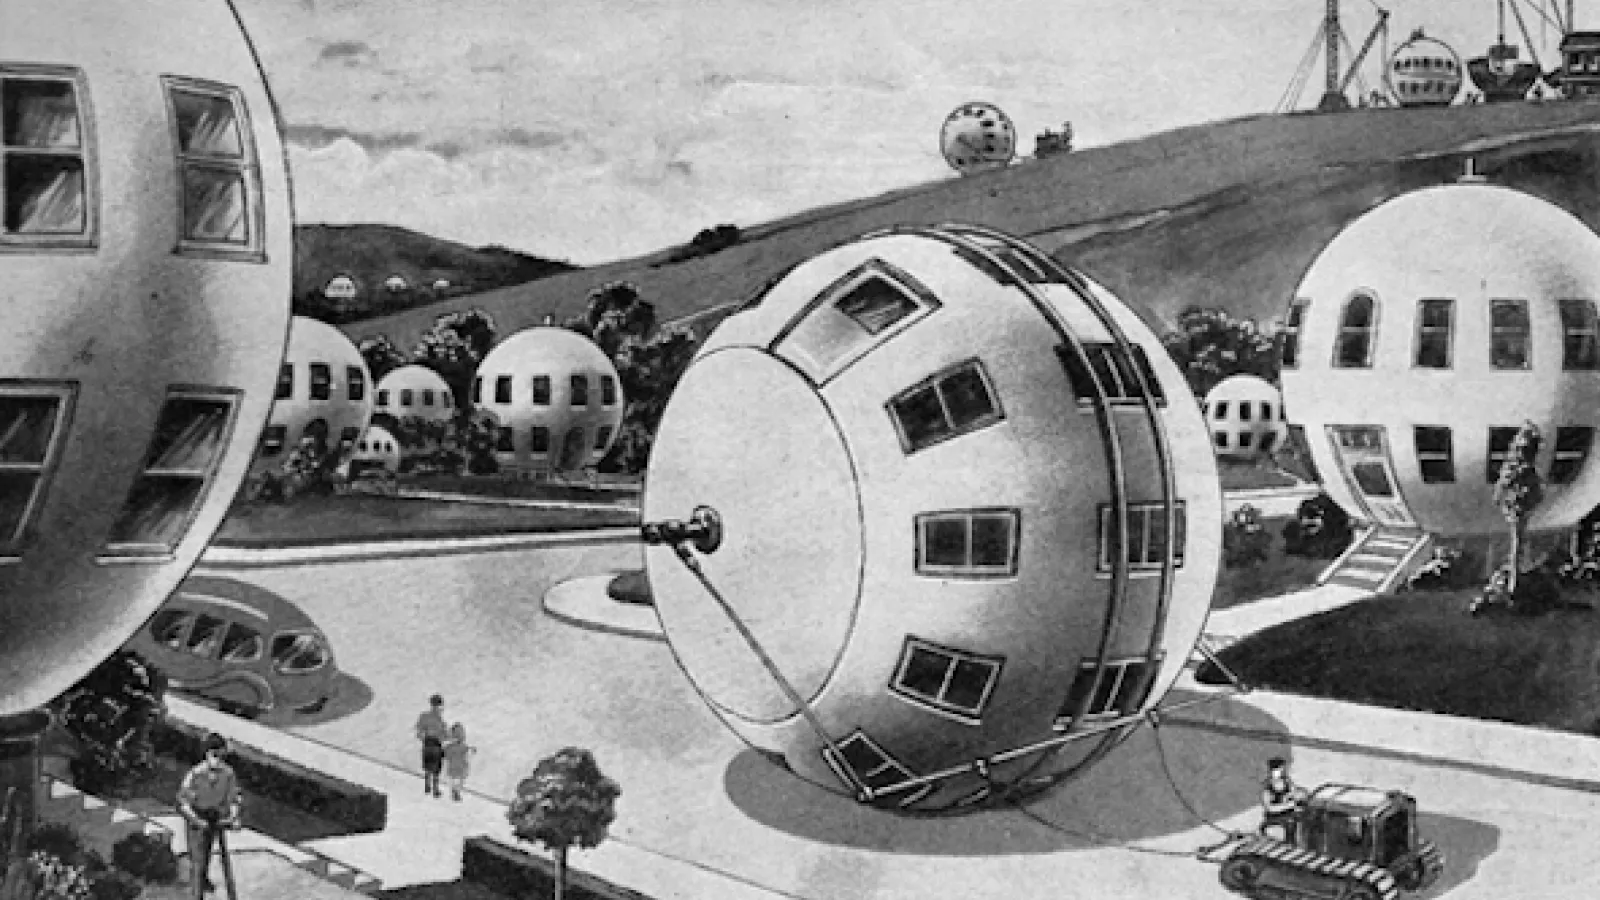
Vuonna 1934 esiteltiin ajatus pallomaisista taloista. 


Päivän kuva

Vaikka Everyday Science and Mechanics -lehden syyskuun numerossa julkaistusta kuvasta voi sellaisen käsityksen saadakin, ideana ei kuitenkaan ollut rahdata kämppää asukkaiden mielen mukaan sinne sun tänne asuntovaunun tapaan.

Joidenkin aikalaisarkkitehtien mielestä tällaisissa pallotaloissa olisi rakentamisen ja asumisen tulevaisuus, ja toki voitiin ajatella, että Streamline moderne -arkkitehtuurin pyrkimys virtaviivaisuuteen huipentuu juuri tässä täydellisessä muodossa. 

Eikä kyse olisi ollut pelkästä muotokielestä, vaan – kuten silloin kuviteltiin – käytännöllisyydestä. "Jos tulevaisuuden talot olisivat pallomaisia, ne voitaisiin helposti kuljettaa rakennuspaikalle, nostaa pystyyn ja lisätä tarvittavat tukirakenteet", todettiin lehden artikkelissa.

Mikäs sen näppärämpää.

Kuva: Everyday Science and Mechanics

Särökäyrää jo vuodesta 1897

Jari Mäkinen


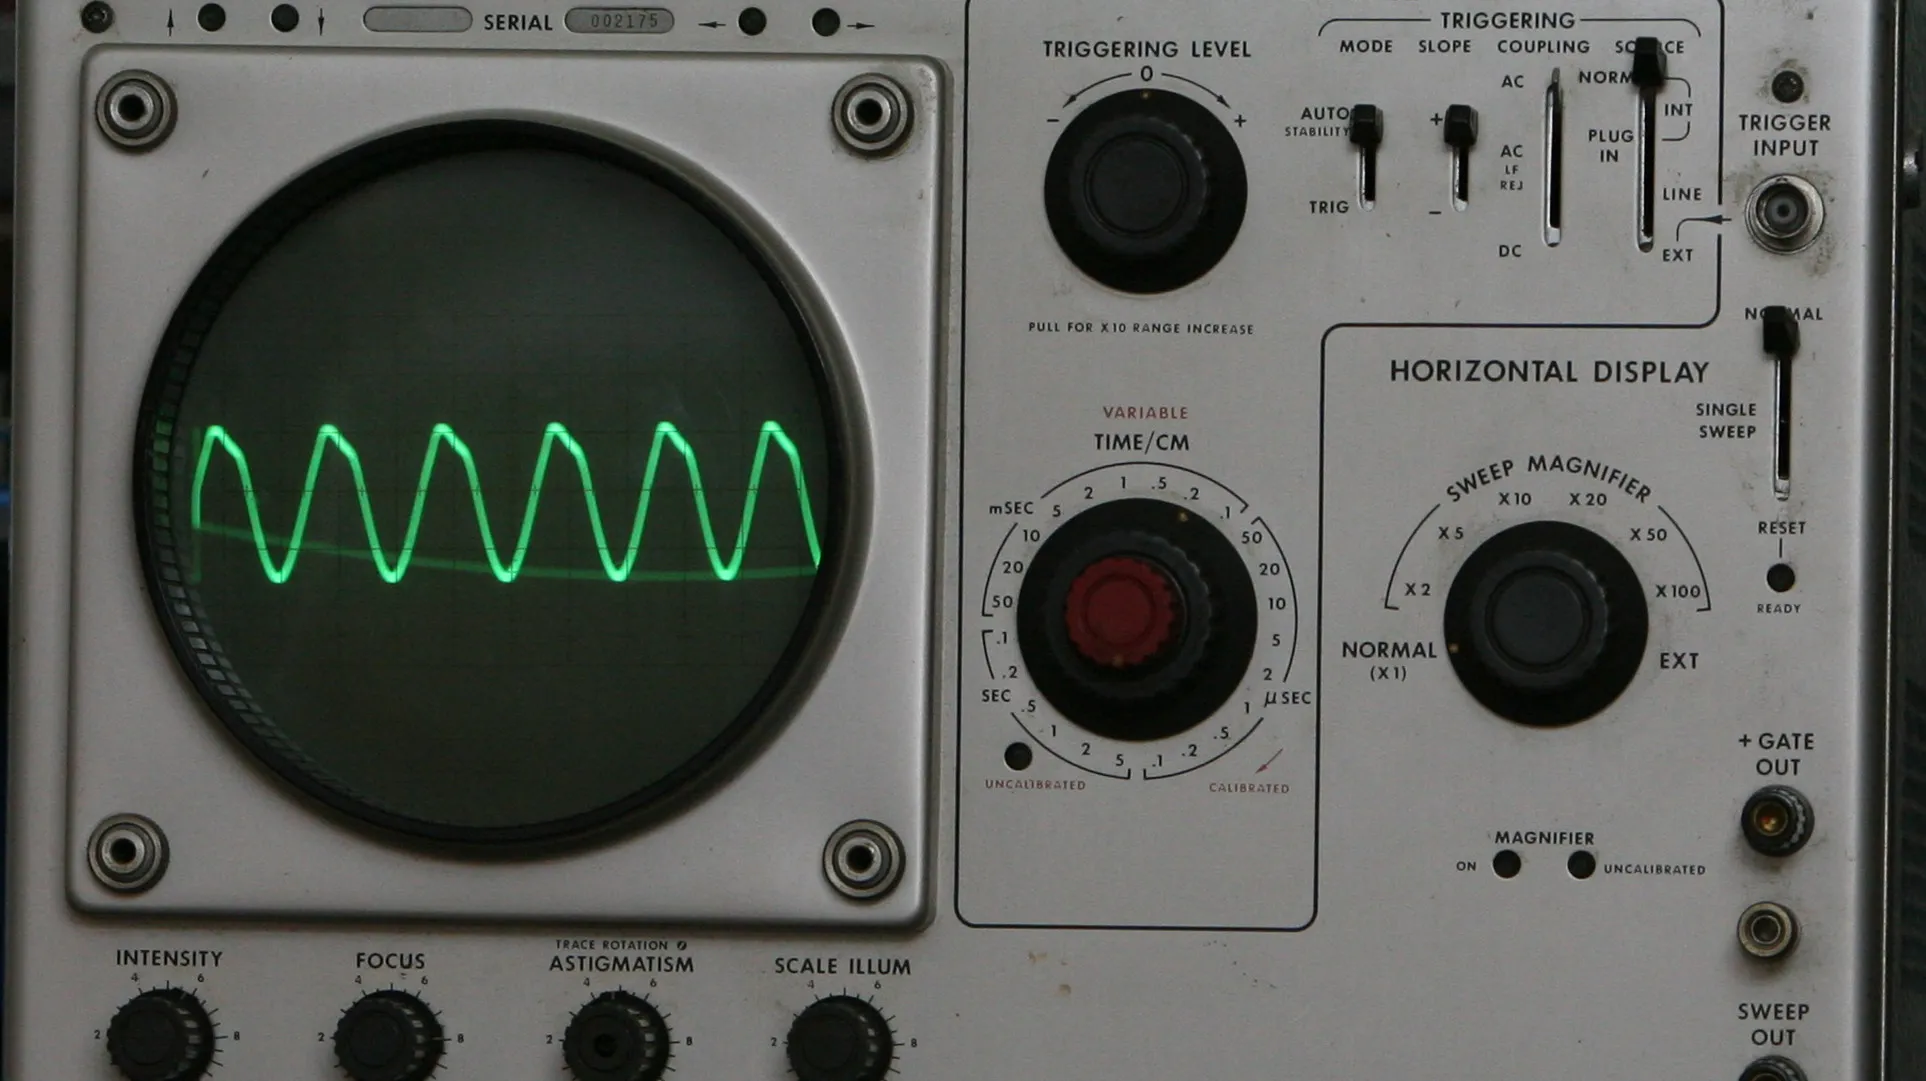
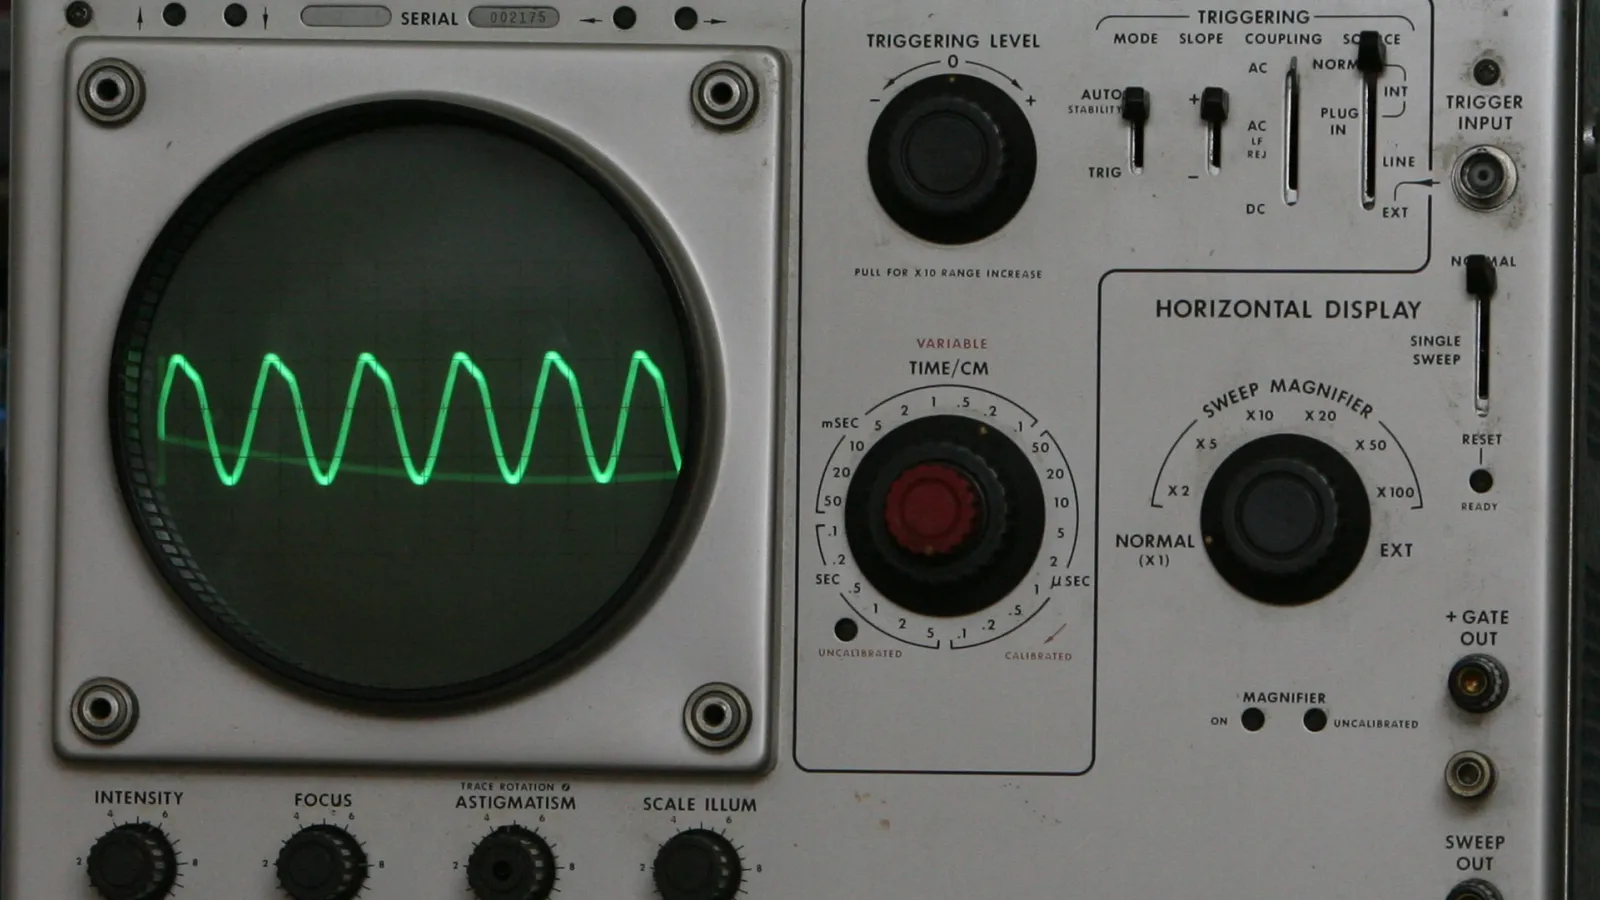
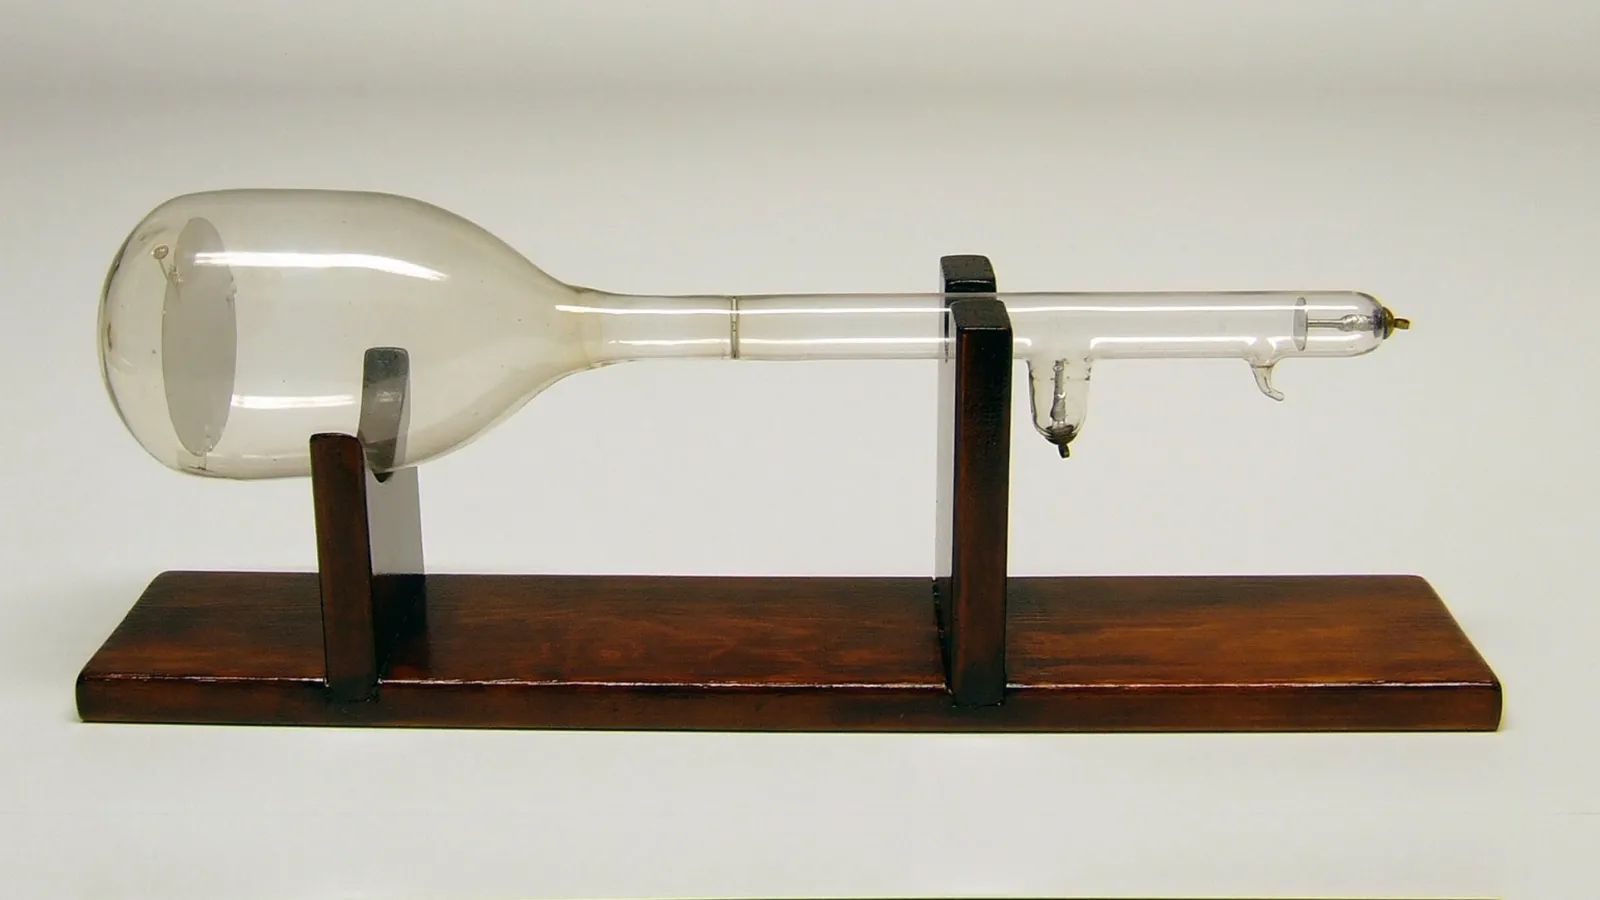
Tänään vuonna 1897 saksalainen Ferdinand Braun julkaisi Annalen der Physik und Chemie -sarjassa artikkelin keksinnöstään, jota hän kutsui nimellä “Braunin putki”. Se oli ensimmäinen oskilloskooppi, kaikkien laboratorioiden peruslaite ja perinteisen televisioputken äiti.


Päivän kuvaBraunin keksintö oli katodisädeputki, jonka avulla pystyttiin elektronivirtaa sähkömagneeteilla ohjaamalla "piirtämään" putken litteälle, fluoresoivalla aineella päällystetylle pinnalle.

Keksinnön taustalla oli jo aiemmin tunnettu ilmiö, missä elektronien vuo siirtyy ilmasta tyhjässä lasiputkessa eteenpäin. Jos putken päässä on ainetta, joka alkaa hohtaa elektronisuihkun siihen iskeytyessä, näkyy pinnalla piste paikassa, mihin elektronisuihku osuu.

Braunin idea oli kiihdyttää ja ohjata sähköisesti varattuja elektroneja sähkömagneeteilla. Hän kiihdytti elektrojeja ensin sähkömagneetilla ja sen jälkeen muutti niiden lentorataa pystysuunnassa putken ympärille kierretyllä sähköjohtimella sekä vaakatasossa nopeasti pyörivällä peilillä. Tuloksena oli näytössä oleva käyrä, joka näytti miten elektronisuihkun pystysuunnassa poikkeuttamiseen käytettävän sähkövirran voimakkuus muuttui.

Peilin pyörimisnopeutta säätämällä Braun pystyi säätämään syntyvän kuvaajan vaakaskaalaa, siis aika-akselia, kun taas pystysuunnassa skaalaa pystyttiin muuttamaan signaalin vahvistusta muuttamalla.

Kauneimmillaan tuloksena oli säännöllistä sinikäyrää, jota säännöllinen harmoninen värähtely synnyttää, karmivimmillaan raastavaa särökäyrää.

Keksintö oli erittäin kätevä kaikkialla, missä sähkövirran voimakkuutta ja signaalin muotoa täytyi pystyä katsomaan tarkemmin. Sähkösignaali saattoi tulla mistä tahansa lähteestä mikrofonista valon määrään reagoivaan valoherkkään kennoon, jolloin oskilloskoopille löytyi heti käyttöä tekniikan ja fysiikan lisäksi kaikkialta, missä piti mitata jotain. 

Oskilloskooppi toimii siis vähän kuin piirturi, mutta sillä saa kätevästi nähtävään muotoon hyvinkin nopeita signaalinvaihteluita. Käyttämällä kuvaruudussa vielä hitaasti himmenevää materiaalia, pystyttiin signaalin kuva jättämään ruudulle vähäksi aikaa elektronisäteen ohi menon jälkeenkin. 

Sittemmin kuvaajan synnyttämiseen on käytetty elektroniikkaa ja "perinteistä" magneettien avulla toimivaa katodisädeputkea tai nyttemmin mitä tahansa näyttöruutua, johon digitaalinen mittari tuottaa kuvaajan – tai useampia erilaisia kuvaajia samanaikaisesti. 

Nykyiset oskilloskoopit ovat käytännössä kaikki digitaalisia, joissa signaalia voidaan analysoida hyvinkin tarkasti, tallentaa muistiin, verrata muihin signaaleihin ja siirtää tietokoneelle tarkempaa analyysia tai tulostusta varten.

Otsikkokuva: C-Serpents / Flickr

"Itse asiassa on parempi jos et tartu rattiin"

Jari Mäkinen


Viime keskiviikkona Yhdysvalloissa annetun päätöksen mukaan autonominen auto saa liikkua itsenäisesti kaduilla, koska sen ohjauslaitteisto katsotaan tästä alkaen lain edessä yhtä päteväksi kuin ihmiskuljettaja. Tämä on suuri päätös autoilun uudelle ajalle.


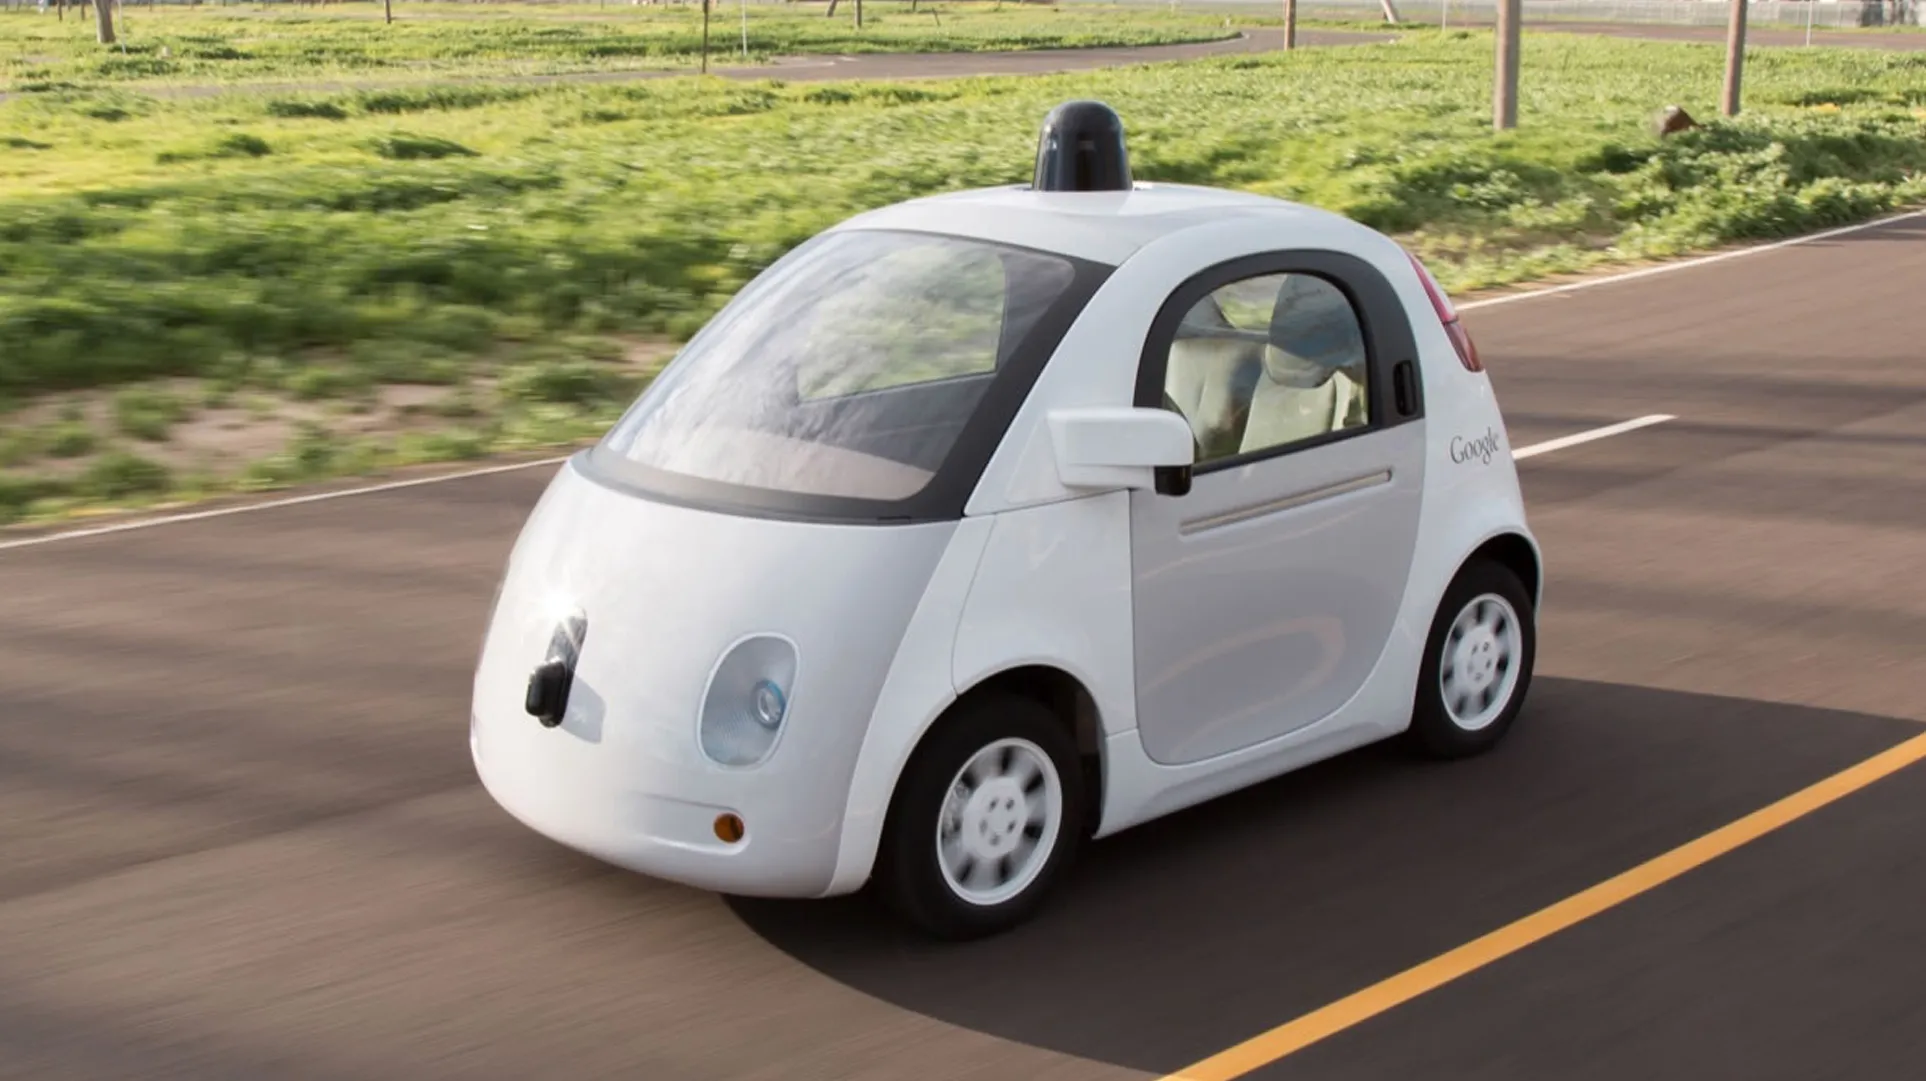
Päivän kuvaPäätöksen kunniaksi päivän kuvassa on jo ikoniseksi muodostuneen Googlen automaattiauton nykyinen versio.

Google ei ole suinkaan ainoa yhtiö, joka suunnittelee tuovansa lähivuosina autonomisen auton markkinoille ja liikenteeseen, mutta se on uranuurtaja: yhtiö kehitti vuonna 2005 robottiajoneuvo Stanleyn, jonka tekniikan pohjalta se aloitti robottiautojen testaamisen vuonna 2010.

Google on rakentanut pari sataa pientä, sympaattisen (tai naurettavan) näköistä autoa, joiden huippunopeus on rajoitettu 40 kilometriin tunnissa ja joiden huomiota herättävin piirre on katolla oleva lidar. Kyseessä on 64 lasersäteellä ympäristöä tarkasti kartoittava laite, joka muodostaa 3D-kartan ympäristöstä. Auton ohjausohjelmisto yhdistää tämän kartan satelliittipaikannustietoihin ja niiden avulla korkearesoluutioisiin karttoihin, joiden perusteella auto pystyy ajamaan itsekseen automaattisesti.

Tähän saakka autot ovat ajelleet ennen kaikkea testiradoilla, mutta nyt saadun päätöksen mukaan autot voivat liikkua pian julkisella tieverkostolla ilman ihmiskuljettajaa. Googlen auton ero suurimpaan osaan muista autonomisista autoista on se, että niissä ei ole manuaalisia ohjauslaitteita, joten ihminen ei voi istua niissä ratin takana valmiina ottamaan ohjat, jos jokin menee pieleen. 

Historiallisen päätöksen teki Yhdysvaltain kansallinen liikenneturvallisuushallinto (US National Highway Traffic Safety Administration, NHTSA), jonka mukaan Google-auton ohjaussysteemi luokitellaan lailliseksi kuljettajaksi ja auto täyttää siten sikäläiset turvallisuusmääräykset.

Vaikka kyseinen päätös koskee Googlen autoa, on sillä laajemmat vaikutukset autonomisten autojen yleistymiseen. Näiden autojen saaminen liikenteeseen parantaa – ainakin periaatteessa – liikenneturvallisuutta, säästää aikaa ja vähentää olennaisesti päästöjä ja parantaa liikenteen sujuvuutta.

Tosin robottiautojen yleiset määräykset ja kriteerit ovat vielä haussa, ja esimerkiksi Kalifornian osavaltion autojen laillisuudesta vastaava toimisto on asettunut vastahankaan NHTSA:n kanssa vaatimalla edelleen autoihin ihmiskuljettajan ja ohjaimet, joiden avulla voidaan auto ottaa manuaaliseen hallintaan koska tahansa.

Kehitys kulkee kuitenkin eittämättä kohti autonomisia autoja ja kenties yllättävänkin nopeasti ainakin osa tieverkostosta on sellaista, että niillä saa liikennöidä vain automaattisesti. Ja nyt ajokortin saavat voivat muistella eläkeläisinä kuinka hauskaa ja alkeellista (sekä vaarallista!) oli ohjata itse autoa...


Enemmän kuin maailmanympärilento

Jari Mäkinen


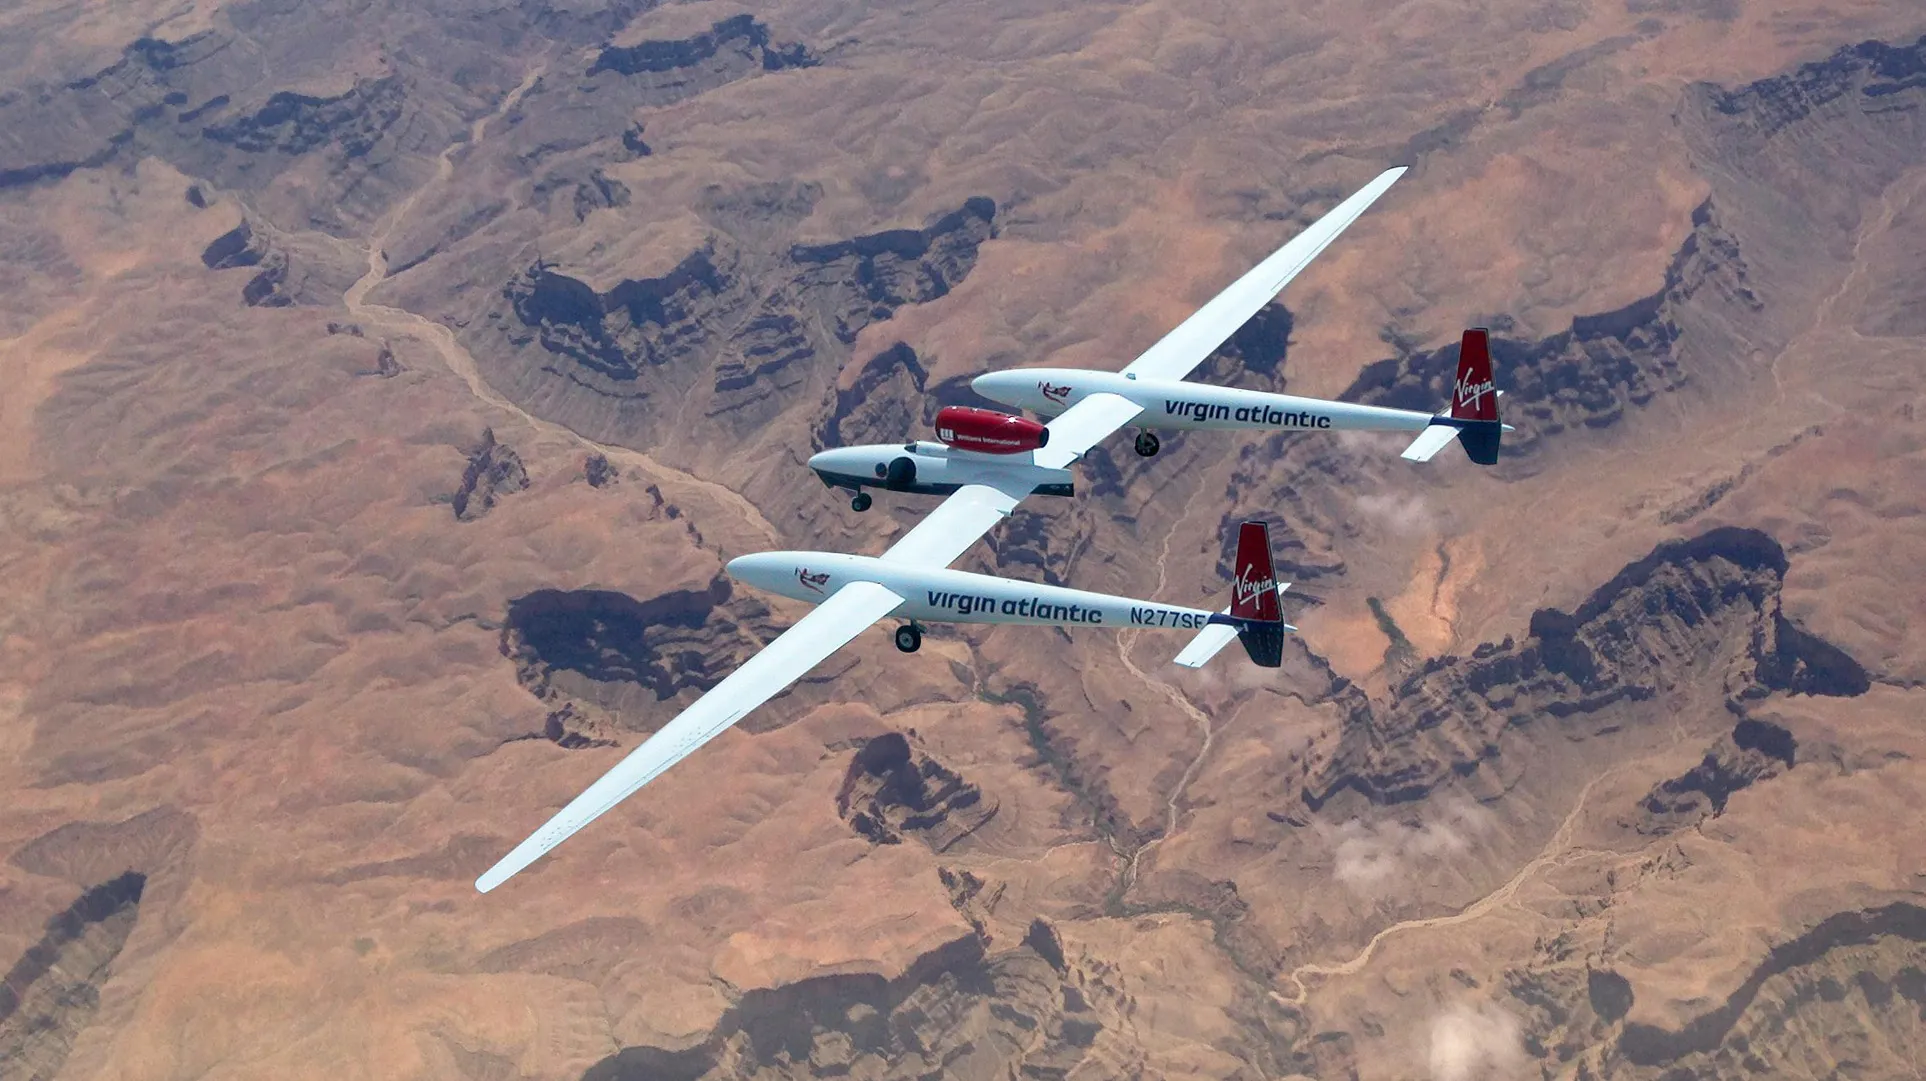
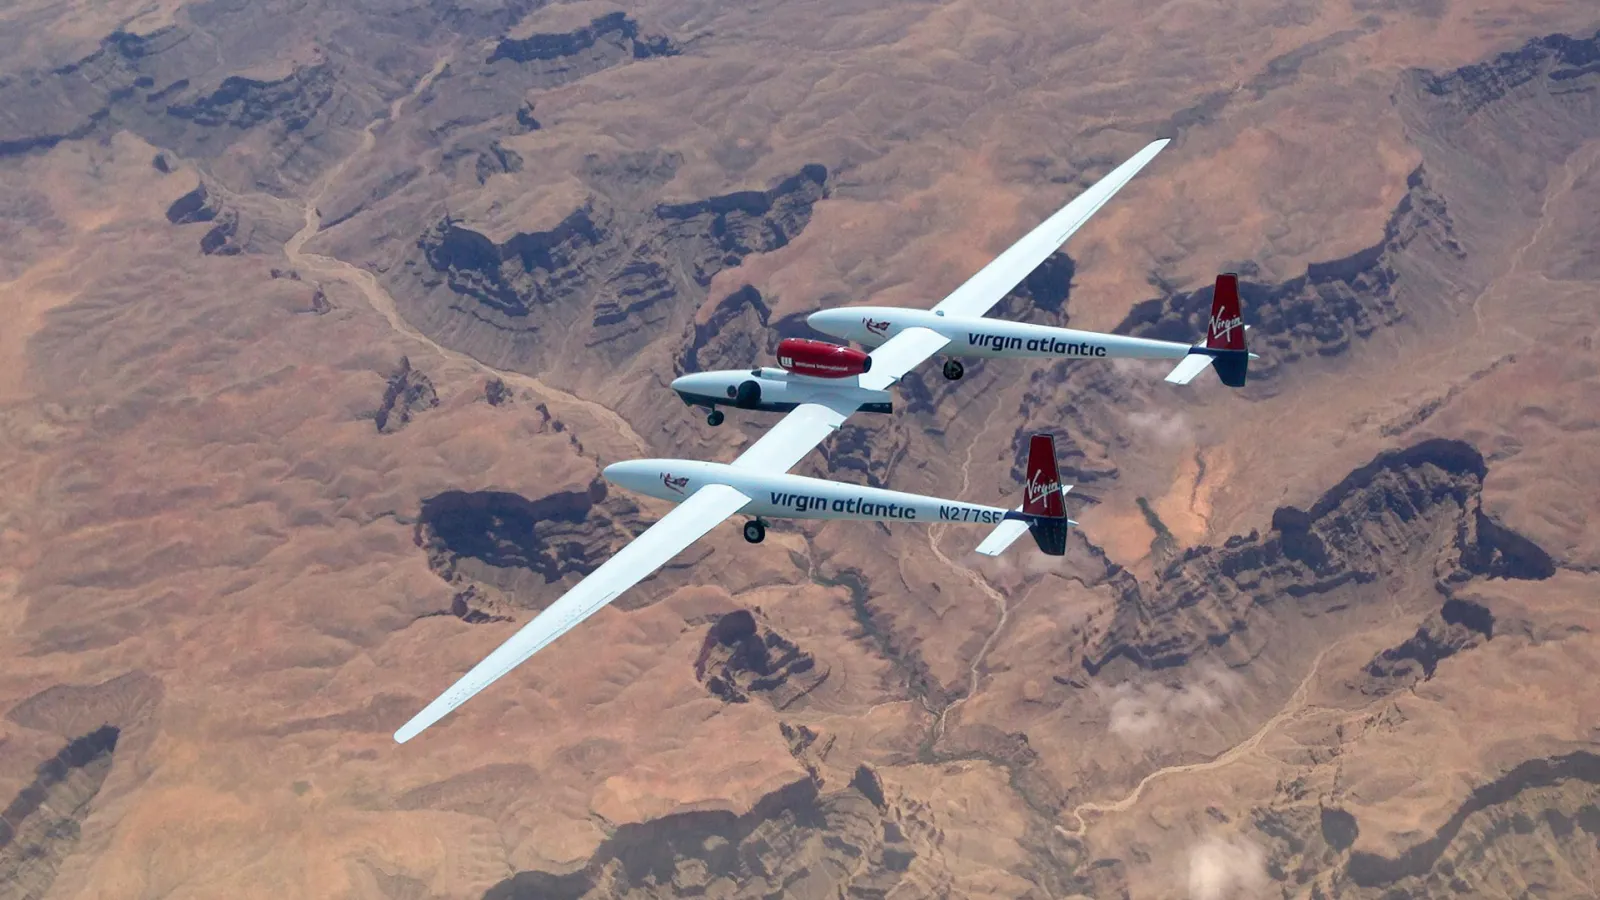
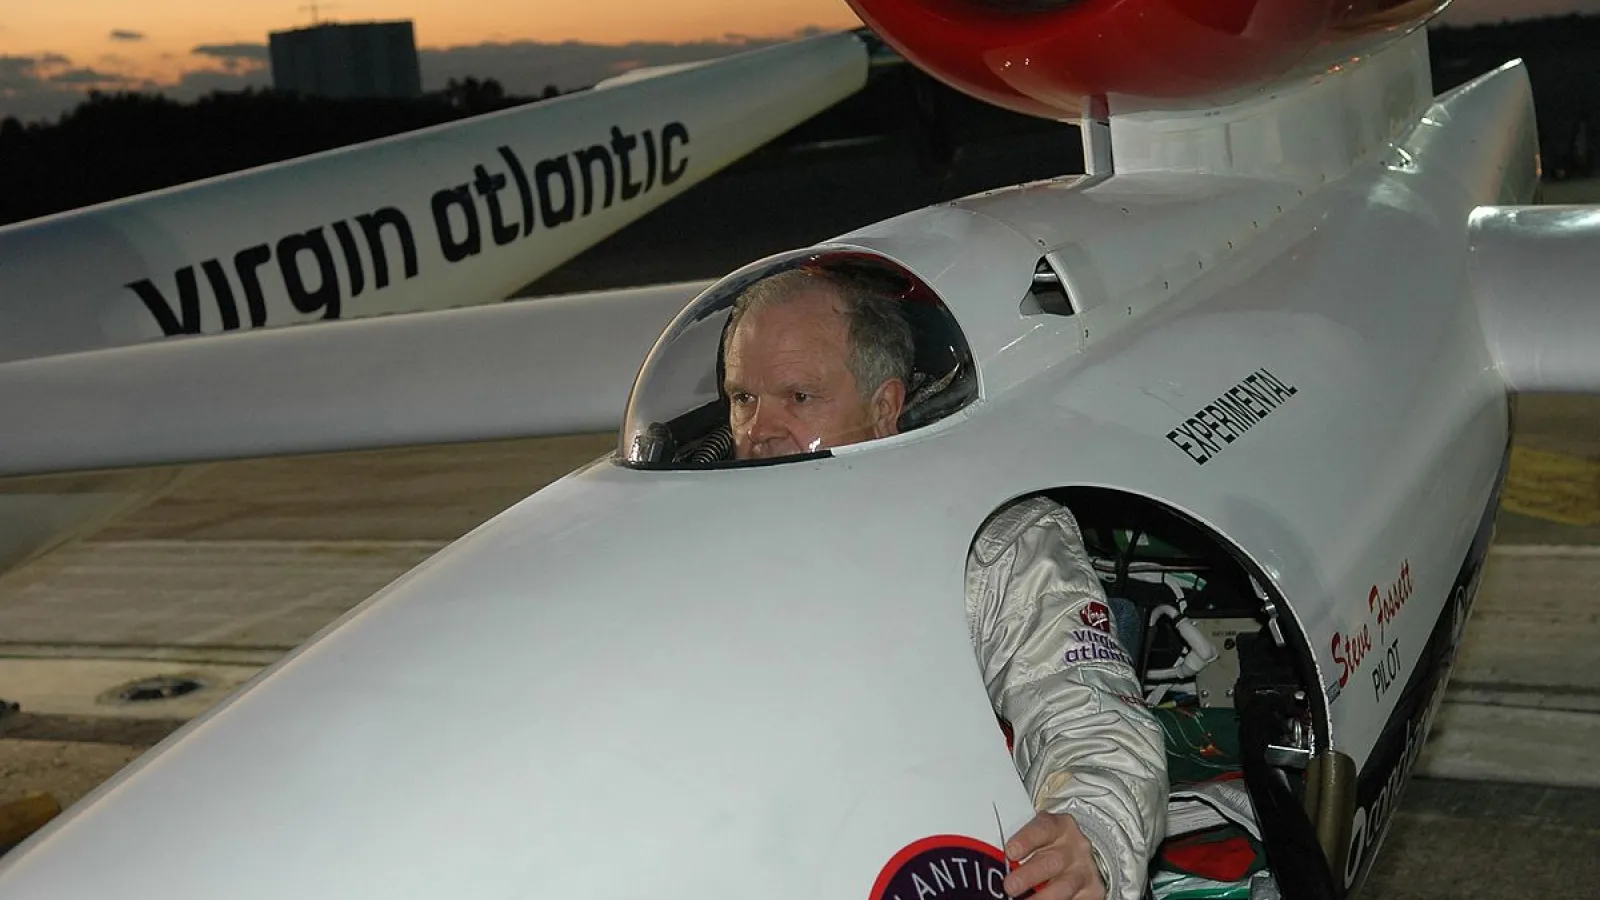
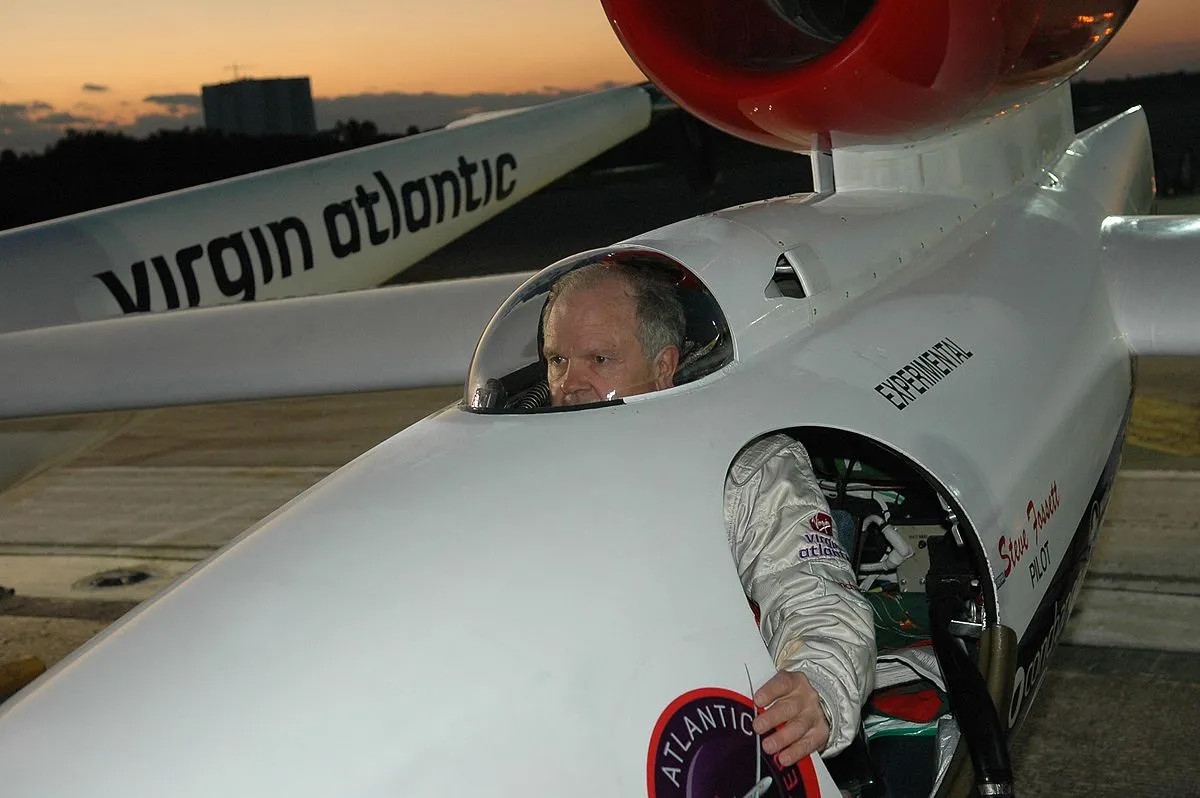
Seikkailija-lentäjä Steve Fossett ja hänen GlobalFlyer -lentokoneensa olivat tänään 10 vuotta sitten otsikoissa: Fossett lensi koneella tuolloin pisimmän yhtäjaksoisen, välilaskuttoman lennon. Kaikkiaan koneella tehtiin kolme erilaista ennätystä, joista ensimmäinen oli välilaskuton yksinlento ympäri maailman vuonna 2005.


Päivän kuvaMaailma alkaa käydä pieneksi paikaksi seikkailijoille, sillä syvyydet on jo koluttu, huipuille on noustu, navoilla käyty ja maapallon ympärikin on lennetty monin eri tavoin yksin ja yhdessä, monenlaisten ennätyskategorioiden mukaisesti.

Eräs huikeimmista ennätysparivaljakoista on kuitenkin Scaled Composites -yhtiön tekemä lentokone Model 311 GlobalFlyer ja lentäjä Steve Fossett. 

Kone suunniteltiin tekemään välilaskuton maailmanympäryslento ennätysajassa ilman tankkausta matkan aikana yhden ihmisen ohjaamana, ja näin tapahtuikin: Fossett lensi ympäri maailman helmikuun 28. päivä ja maaliskuun 3. päivän välisenä aikana vuonna 2005. Matka kesti virallisesti kaksi vuorokautta, 19 tuntia ja yhden minuutin, ja kun lento tapahtui jotakuinkin Kauriin kääntöpiirin kohdalla, tuli matkalle pituutta 36 787,559 kilometriä. Keskinopeus oli siten 590,7 km/h

Kyseessä ei ollut suinkaan ensimmäinen välilaskuton lento ympäri planeettamme: sen tekivät Dick Rutan ja Jeana Yeager vuonna 1984, jolloin koneena oli myös Scaled Composites -yhtiön valmistama, Burt Rutanin suunnittelema Voyager. Tuon lennon keskinopeus oli 186,11 km/h ja aikaa matkaan kului yli yhdeksän vuorokautta.

Olennaisin ero koneiden välillä oli se, että Voyagerissa oli kaksi mäntämoottoria ja potkurit, kun GlobalFlyerin voimanlähteenä oli yksi suihkumoottori.

Tänään vuosikymmen sitten oli vuorossa vieläkin pitempi lento, sillä pelkkä lento ympäri maapallon ei enää riittänyt. Maailman pisin välilaskuton yksilento vaatisi sitä, että koneella lennettäisiin enemmän kuin vain ympäri maailman. Niinpä Fossett lähti matkaan 8. helmikuuta 2006 Floridasta, Kennedyn avaruuskeskuksen pitkältä kiitoradalta ja suuntasi sieltä itään. Ja jatkoi lentämistä yhden kierroksen jälkeen vielä toisen kerran yli Atlantin laskeutuen 11. helmikuuta Bournemouthin lentoasemalle Iso-Britanniassa.

Laskeutuminen Englannissa oli dramaattinen, sillä koneen päämääränä oli Kent Englannissa, mutta ollessaan vielä 12 kilometrin korkeudessa Atlantin päällä koneen sähkögeneraattori rikkoontui ja Fossettilla oli käytössään vain akkuvirtaa voin 25 minuutin ajaksi.

Hänen täytyi siksi säästää sähköä, joten laskeutumisen aikana koneen ohjaamon ikkuna alkoi jäätyä ja näkyvyys koneesta ulos heikkeni koko ajan. Laskeutuminen onnistui kuitenkin kohtalaisen hyvin, vaikka jarrut olivat jäässä ja siksi yksi koneen renkaista räjähti. 

Matkamittariin kertyi 41 467 kilometriä – ja laskeutumisen aikaan koneessa oli jäljellä enää 91 kg polttoainetta.

Steve Fossett teki koneellaan vielä maaliskuussa 2006 yhden ennätyksen: pisimmän samalta lentokentältä alkaneen ja sinne päätyneen lennon. Lento alkoi Kansasista, Salinan lentokentältä maalikuun 14. päivänä ja päättyi sinne 17. maaliskuuta 40 707 kilometrin jälkeen. Tätä pitempään ei oikeastaan voi lentääkään ilman suurempia mutkitteluja, sillä planeettamme ympärysmitta on noin 40 075 km.

Ennätyskone on nykyisin esillä Washington D.C.:n luona Dullesin lentoaseman vieressä olevassa Yhdysvaltain kansallisen ilmailu- ja avaruusmuseon Steven F. Udvar-Hazy -keskuksessa.

*

Teknisiä tietoja GlobalFlyeristä:

Pituus 13,4 metriä
Siipien kärkivälili 34,8 metriä
Korkeus 4 metriä
Siipien pinta-ala 37 m2
Koneen massa tyhjänä 1678 kg
Koneen suurin massa lentoonlähdössä 10 024 kg
Voimanlähteenä oli Williams FJ44-2 -suihkumoottori, jonka työntövoima on 10 kN

Kiinalainen kamereonttirobotti toiminnassa

Kiinalainen kamereonttirobotti toiminnassa

Tämä kiinalaisessa Wuhanin yliopistossa tehty väriään vaihtava, hitaasti eteenpäin hivuttautuva robotti ei vaikuta mitenkään erityiseltä, mutta se on erittäin kiinnostava

Jari Mäkinen
10.02.2016

Äkkiseltään ajateltuna laite, joka katsoo kameralla ympärillään olevaa värimaisemaa ja muuttaa pinnallaan olevia pieniä näyttöruutuja näkemänsä mukaiseksi, ei ole erityisen jännittävä keksintö. Tällaista tekniikkaa kuitenkin tutkitaan parhaillaan hyvin intensiivisesti eri puolilla maailmaa, koska erilaiset häivetekniikat olisivat hyvin toimiessaan erittäin kiinnostavia niin sotilas- kuin siviilisovellustenkin kannalta.

Tavoitteena on se, että laite voisi mukautua ympäristöönsä mahdollisimman hyvin ja nopeasti. Kuten video näyttää, onnistuu Wuhanin yliopiston laite tässä varsin hyvin, joskin kameleonttirobotti liikkuu varsin hitaasti.

Robotti havaitsee ympäristöään "päässään" olevilla kameroilla, tulkitsee havaitsemaansa ja muuttaa pinnallaan olevia pieniä näyttöjä sen mukaisesti. Seuraavassa vaiheessa pinta pystyy näyttämään muitakin kuin perusvärejä, jopa monimutkaisia kuvioita kuten metsää tai pusikkoa, ja silloin laitteella alkaa olla enemmän sovelluskohteita. 

Kun nyt jäykät kuvaruudut korvataan myöhemmin taipuvilla ohutnäytöillä, tekniikkaa voisi käyttää jopa aktiivisesti toimivan näkymättömyysviitan tekemiseen.

Video on robotista kertovan, ACS Nano -julkaisussa olleen artikkelin oheismateriaalista.

Suosituimmat tänään

Geenitestisi voi valehdella - äitilinjoissa saattaa olla miehiäkin mukana
Nasa innostui sähköpurjeesta
Lontoon kaksikerrosbussi kaatumassa
HS Tiede 9.3.2013
Helsingin yliopiston Tiedekulma

Onko tietoturvasi kunnossa? Tässä on tietokonevirusten galleria.

Kuvakaappaus Marine-viruksen saastuttamasta koneesta
Jari Mäkinen


Harvoin on ikävästä ja harmillisesta asiasta näin paljon iloa: nettiturva-asiantuntija Mikko Hyppönen on koonnut Internet Archive -sivustolle tietokoneviruksia vuosilta 1980-1990 ja mukana on useita niin teknisesti ja taiteellisesti upeita tekeleitä, että niitä voi vain ihailla!


Päivän kuvaPäivän kuvana on kuvakaappaus Marine-viruksen tuottamasta animaatiosta. Sitä voi pitää jopa naivistisena taiteena ja meille jo 1980-luvulta tietokoneiden kanssa näpränneille se tuo luonnollisesti mieleen senaikaiset kuvaruudut ja grafiikkamahdollisuudet.

Näissä viruksissa onkin retrohenkinen tunnelma juuri siksi, että ne ovat MS-DOS -käyttöjärjestelmässä pyöriviä haittaohjelmia, pääasiassa viruksia.

Suurin osa haittaohjelmista on tosin "tylsiä" tekstivuodatuksia, jotka tulivat ruutuun viruksen saastutettua systeemin ja totesivat, että kone on nyt saastunut. Toisinaan kyseessä oli animaatio, toisinaan pelkkä kuva. 

Tuonaikaiset virukset olivat yleensä varsin vaatimattomia ja vaarattomia nykyaikaisiin haittaohjelmiin verrattuna, etenkin kun toisinaan virus ei oikeastaan tehnyt muuta kuin näytti tekstiä tai kuvaa. Osa toki oli vaarallisia (onneksi vain tietokoneelle ja sen sisältämille tiedoille), mutta nettimuseossa niistä voi nauttia turvallisesti, sillä ohjelmista on poistettu kaikki haitalliset osat.

Arkistossa ei siis ole vain pelkkiä kuvia viruksien saastuttamien tietokoneiden näyttöruuduista, vaan itse virukset vaarattomiksi muunnettuina. Niitä ja niiden toimintaa voi katsoa MS-DOS -emulaattorin avulla, eli nettisivulla oleva kuvaruutu toimii kuin oikea antiikkinen tietokone ja virus on siellä todella toiminnassa. 

Alla on vielä klassinen CRASH-virus toiminnassa.

Siihen ja suureen määrään muita viruksia voi siis tutustua täällä:
The Malware Museum.

GPS-kaaoksen syy selvisi

GSP
GSP
Jari Mäkinen


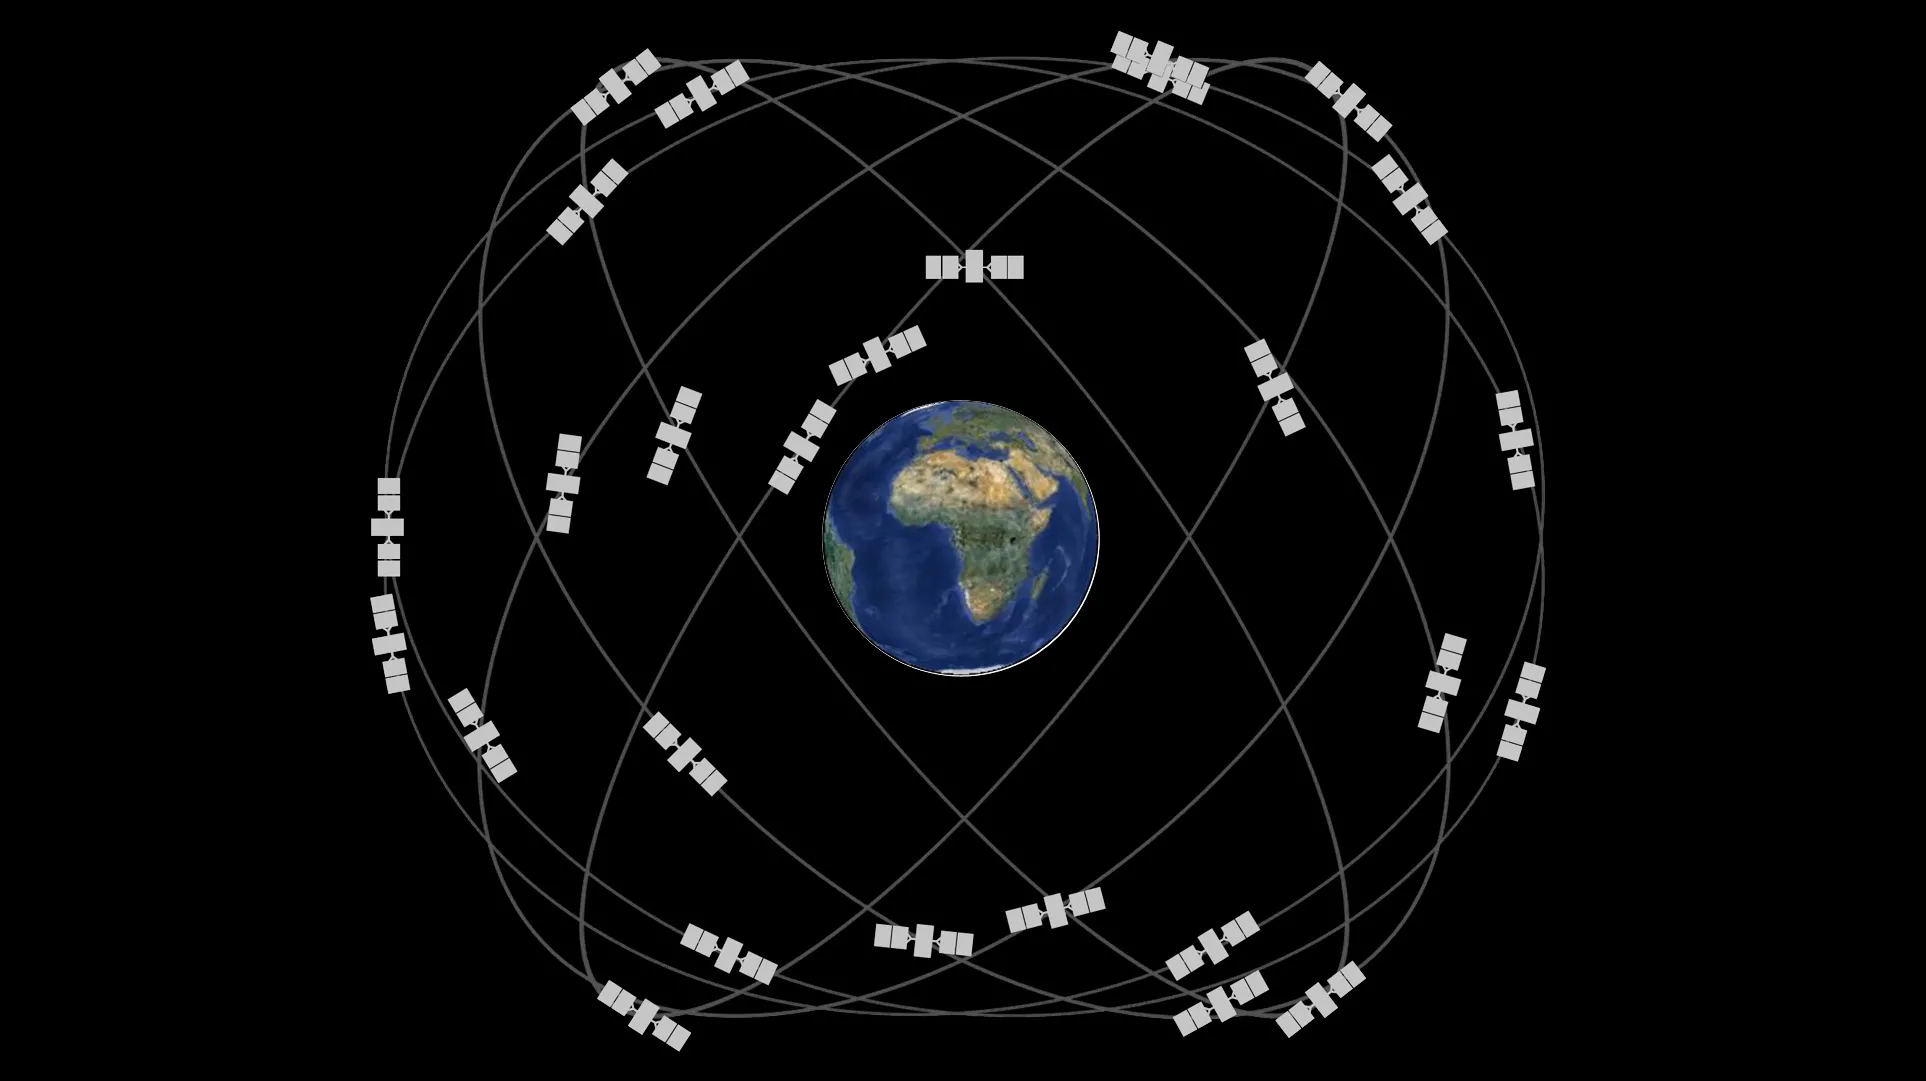
Tammikuun lopussa Yhdysvaltain GPS-satelliittipaikannussysteemin aikakoodissa tapahtui hyppäys ja se sai aikaan ongelmia ympäri maailman. Ensinnä Suomessa Metsähovin radiotutkimusasemalla havaitun ongelman syy näyttää nyt selvinneen.


Pari viikkoa sitten tiistaina 26.01.2016 Aalto-yliopistoon kuuluvalla Metsähovin radiotutkimusasemalla havaittiin omituinen GPS-järjestelmän aikasignaalin hyppy. Virhe ei ollut suuri, vain 13 mikrosekuntia, mutta koska GPS-aikaa käytetään monien navigointiin liittymättömien palveluiden tukena, sai tämä aikaan runsaasti ongelmia. 

Se esimerkiksi vaiensi Iso-Britannian yleisradioyhtiön BBC:n digitaaliset DAB-radiolähetykset ja useat GPS-kellonaikaa hyväksikäyttäviin laitteisiin ja järjestelmiin erikoistuneet yritykset raportoivat ”kaaoksesta”, kun asiakkailta tulvi tukipyyntöjä GPS-laitteiden hälyttäessä aikavirheistä.

Kuten Metsähovin blogissa nyt kerrotaan, on tapahtumaketju aikahypyn taustalla nyt selvinnyt: osa systeemin satelliiteista lähetti virheellisiä UTC-ajan säätöparametreja GPS-vastaanottimiin. 

Kuten järjestelmän toiminnasta vastaava Yhdysvaltain ilmavoimat kertoo tiedotteessaan, ladattiin väärät parametrit satelliitteihin, jotka lähettävät "alkuperäistä" 1575,42 MHz:n signaalia (L1 C/A) joka muodostaa edelleenkin GPS:n siviilikäytön perustan. Lähes kaikki normaalikäytön navigointi- ja aikasovellukset perustuvat juuri tähän.

Metsähovin ja muiden asemien tekemien maailmanlaajuisten mittausten perusteella kuitenkin vain osa satelliiteista on lähettänyt virheellistä UTC-aikakorjaustietoa. Jos kaikkien satelliittien ”L1 C/A” -signaalissa olisi ollut 13 mikrosekuntia virheellinen aikakorjaustieto, miksi Metsähovin neljästä GPS-vastaanottimesta vain kolme ”harhautui”, ja nekin erillisinä vaihtelevina aikajaksoina tuon häiriön 12 tunnin kokonaiskeston aikana?

Luultavasti virheellinen 13 mikrosekunnin korjaustieto päätyikin tosiasiassa vain osaan satelliiteista, ehkäpä vanhimpiin. 

Tätä tukee se, että häiriötilanne alkoi noin kaksi tuntia sen jälkeen, kun ohjauskeskus oli (mielestään onnistuneesti) poistanut käytöstä vikaantuneen, satelliittiparven vanhimman, yli 25-vuotiaan PRN32/SVN23-satelliitin. Tämän operaation jälkeen satelliitteihin on hyvin todennäköisesti haluttu ladata tarkennettuja uusia parametreja ja kun satelliittikonstellaatio oli hieman muuttunut, oli virheiden todennäköisyys normaalia suurempi.

Metsähovin blogi kertoo vielä tarkemmin, että PRN32/SVN23 poistettiin käytöstä maanantaina 25.01.2016 klo 22:00 UTC-aikaa, mikä on GPS-ohjauskeskuksen sijaintipaikan Coloradon paikallisajassa kello 15:00 iltapäivällä, päivävuoron työpäivän loppuessa parin tunnin sisällä. Muuttuneiden satelliittiparametrien lataaminen tehtiin melko varmasti ”päivän päätteeksi” ennen kotiin lähtöä.

Ensimmäinen aikavirhe havaittiin Metsähovissa hieman kello 00:00 UTC jälkeen eli juurikin amerikkalaisen työpäivän päättymisaikaan kello 17.  Tässä vaiheessa kello Euroopassa on 02:00 aamuyöllä ja Suomessa 03:00.

Vieläkin tarkempi kuvaus tapahtumista on saksalaisen Meinberg GmbH -yhtiön nettisivuilta. Se ennätti yhdessä brittiläisen Chronos Technologyn kanssa ensimmäisinä kertomaan häiriöstä julkisesti ja arvelemaan häiriön mekanismia.

Tapaus oli itse asiassa hyvä muistutus siitä, miten avaruustekniikka vaikutta elämäämme nykyisin varsin konkreettisella tavalla – ja luonnollisesti myös siitä, miten pieni virhe saa nykyaikana helposti maailmanlaajuisia vaikutuksia.

HULC antaa heiveröisellekin supermiehen voimat

Jari Mäkinen


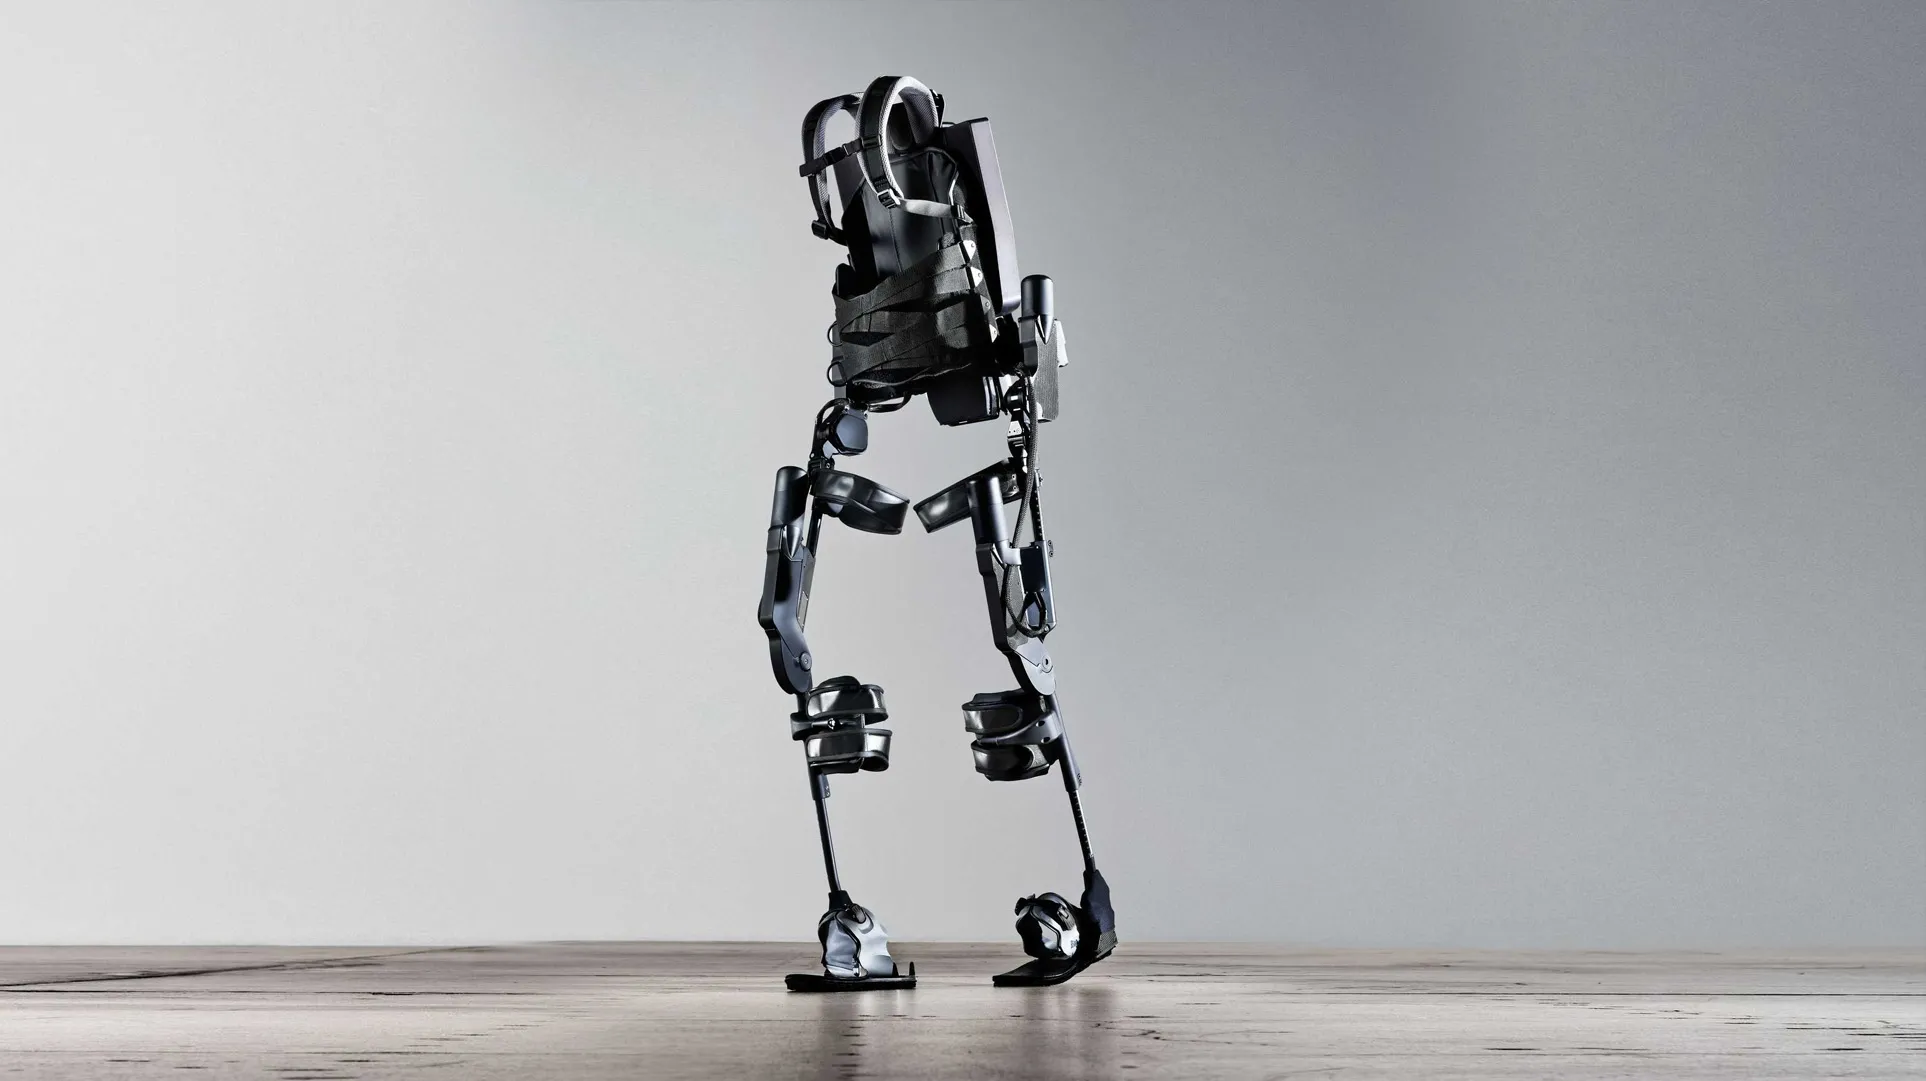
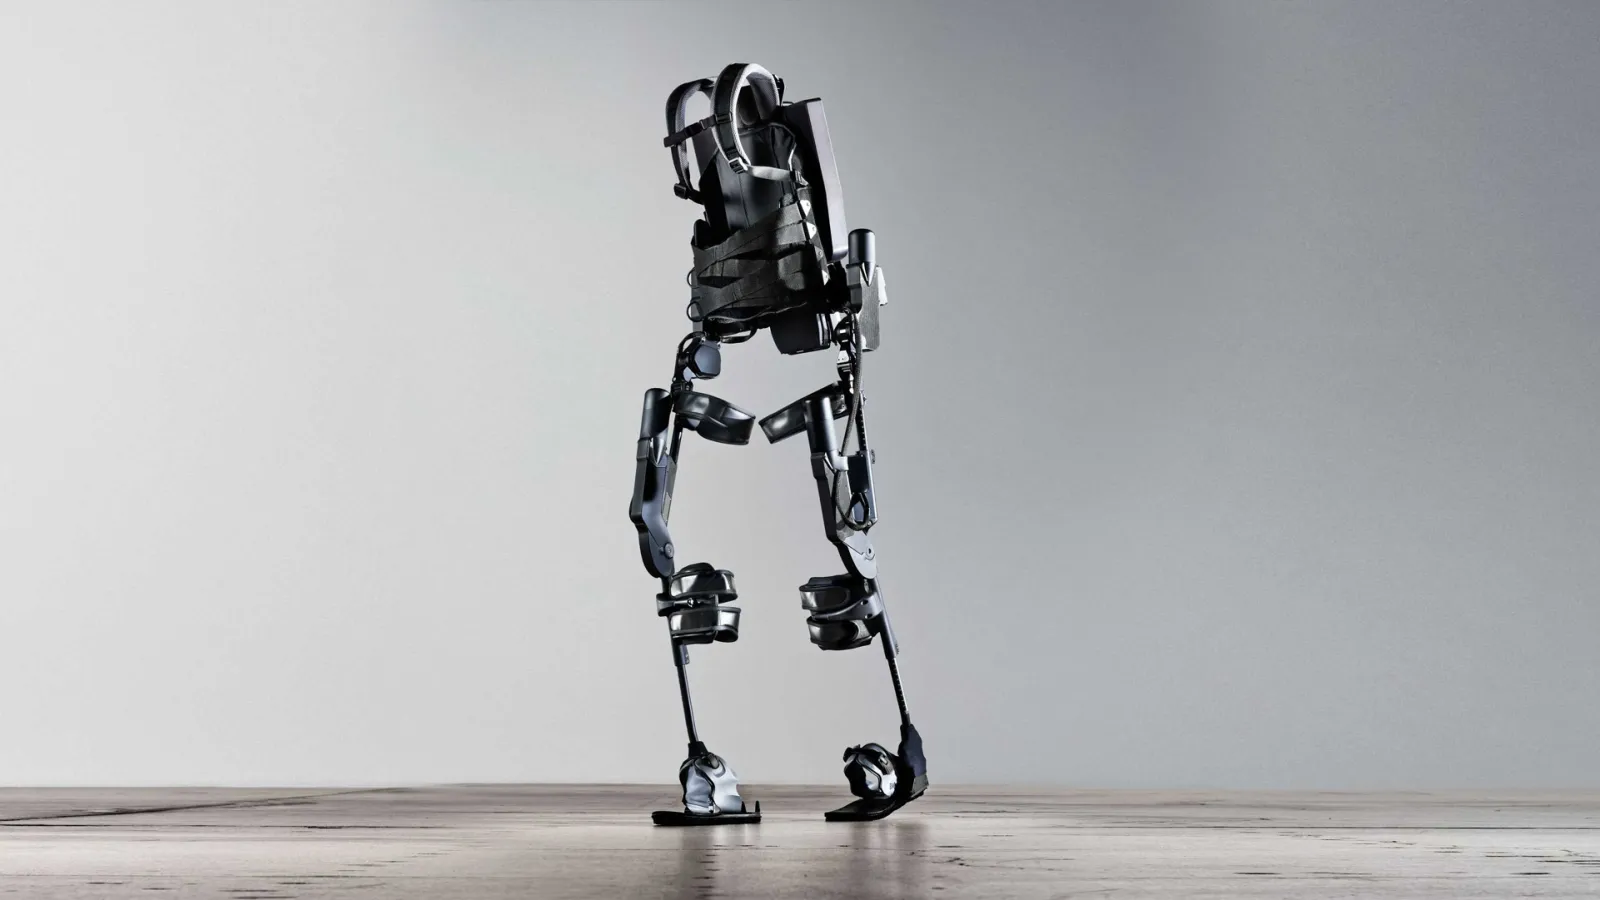
Päivän kuvassa on HULC, eli Human Universal Load Carrier, joka on sotilaille Yhdysvalloissa suunniteltu ns. eksoskeleton. Se on moottoroitu ulkoinen tukiranka, jonka avulla ihminen pystyy muun muassa kantamaan vaivatta satakiloisen kuorman.


Päivän kuvaVaikka HULC on suunniteltu sotilaiden käyttöön ja militaaripuoli on luonnollisesti hyvin kiinnostunut tällaisista ihmisen kykyjä lisäävistä tekniikoista, ovat eksoskeletonien suurimmat hyödyt kuitenkin varsin arkisia. 

Yksinkertaisimmillaan eksoskeleton, eli ulkoinen tukiranka, on keinotekoinen kehon ulkopuolella oleva rakenne, joka tulee ja vahvistaa meitä. Esimerkiksi hyönteisten ja äyriäisten panssaria voi ajatella yksinkertaiseksi, biologiseksi eksoskeletoniksi – samoin kuin ritarien haarniskoita sekä vastaavia, nykyaikaisia erilaisia suojapukuja. 

Kun tukirankaan yhdistetään moottorit tai muut voimalaitteet, pystyy ihminen lisäämään olennaisesti suorituskykyään. Erityisen suuri apu tällaisista laitteista on vammautuneille tai jostain syystä heikoille henkilöille, jotka parhaimmillaan voivat toimia samalla tavalla kuin terveet ihmiset. 

Muutamia tällaisia eksoskeletoneja on jo myynnissä, mutta ne ovat vielä kömpelöitä ja niiden toiminta-aika on varsin rajallinen. Tekniikka kuitenkin kehittyy koko ajan (pitkälti sotilaiden ansiosta/vuoksi) ja helposti päälle puettavat, myös "terveiden" käyttöön suunnitellut laitteet ovat pian tulossa markkinoille.

Kun nämä laitteet pystyvät aikanaan toimimaan nykyistä joustavammin, joko siten, että ne seuraavat viiveettä raajojen toimia ja vain tehostavat niitä, tai jopa saavat ohjauskäskyjä aivoilta samaan tapaan kuin raajat, ovat mahdollisuudet todella kiinnostavia. Eipä ihme, että tieteistarinoissa on paljon erilaisia eksoskeletoneja, joiden avulla ihmisestä tulee superihminen – etenkin jos ja kun mukaan laitetaan aistejammekin parantavia sekä laajentavia laitteita.

Kenties rollaattorin raahaamisen sijaan tulevaisuuden ikäihmiset hyppäävät aamulla eksoskeletoniin ja lähtevät valloittamaan Everestiä!

Huima Hyperloop konkretisoituu eurooppalaisittain

Delftin hyperloop
Delftin hyperloop
Jari Mäkinen


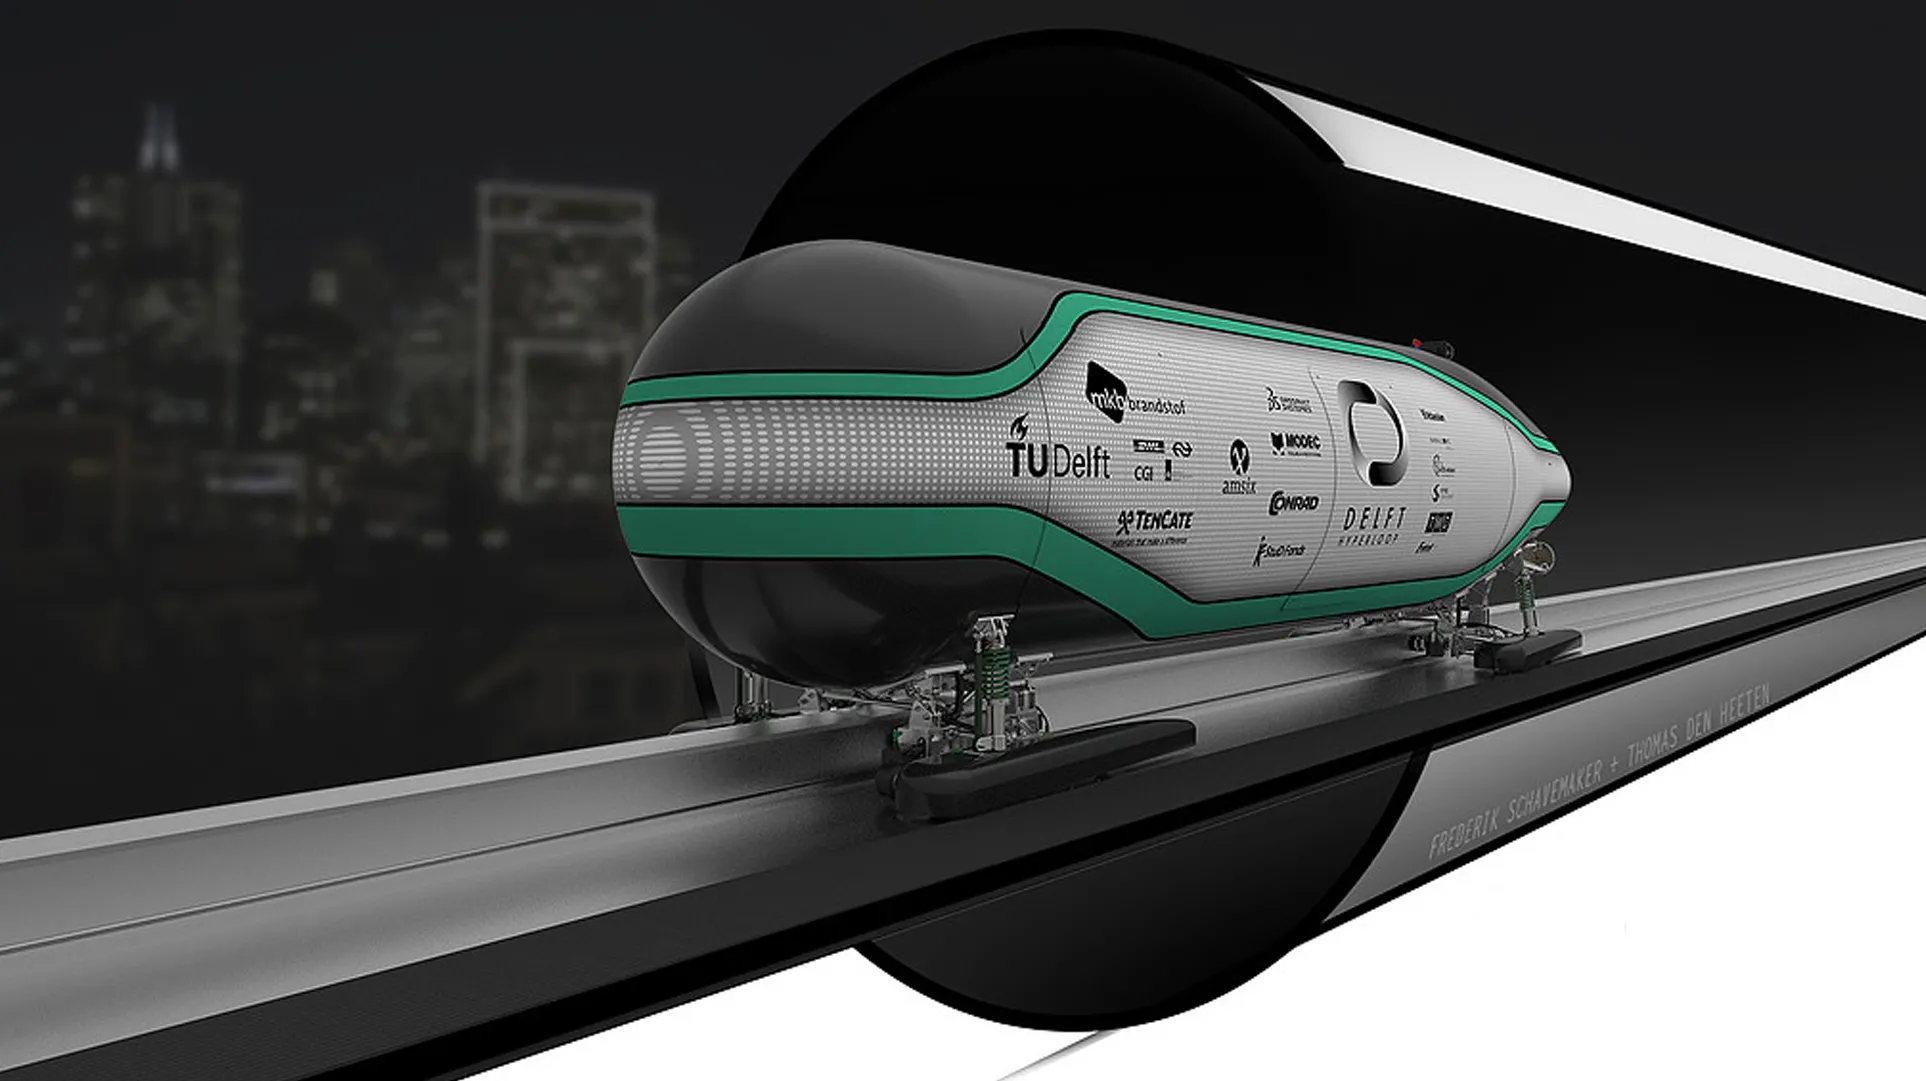
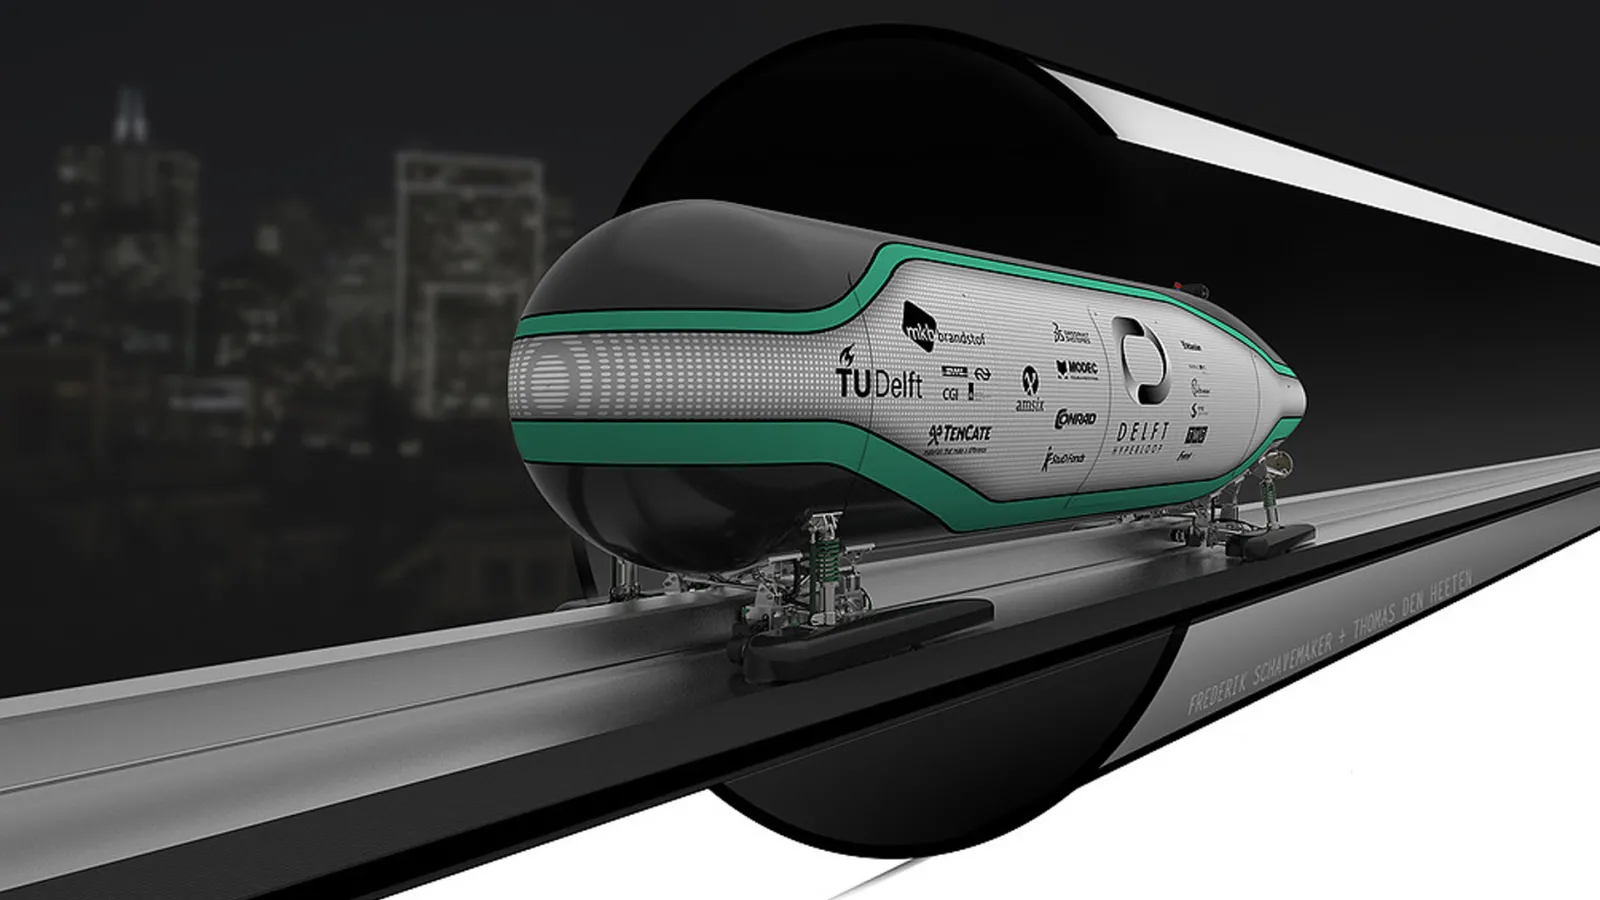
Jokunen päivä sitten päivän kuvana oli Aérotrain, yksiraiteinen ilmatyynyn päällä liikkunut juna. Nyt kuvassa on kuin sen uusi inkarnaatio: hollantilaisen Delftin teknillisen korkeakoulun opiskelijoiden suunnittelema varsinainen junayksikkö Hyperloop-järjestelmään.


Päivän kuvaHyperloop on keksijä-yrittäjä Elon Muskin erinomainen ajatus supernopean junayhteyden rakentamiseksi. Kyseessä on periaatteessa putkipostisysteemi, missä matkustajavaunut liikkuvat hyvin nopeasti ilmasta lähes tyhjäksi imetyssä pitkässä putkessa.

Putkessa kun ei ole ilmanvastusta, on meno sujuvaa ja vauhdikasta – etenkin jos ja kun matkustajavaunut kulkevat ohuen ilmatyynyn päällä vielä parin sentin korkeudessa pinnan päällä leijuen. Tunnelissa on sen verran ilmaa, että junakapselien edessä oleva suuriahdin saisi siitä tiivistettyä suuressa nopeudessa tarvittavan määrän ilmaa kiskomaisten ilmatyynyjen toimintaa varten.

Musk esitti tämän jo amerikkalaisen rakettipioneeri Robert Goddardin pohtiman ajatuksen uudelleenlämmitettynä vuonna 2013 ja sen sijaan, että hän olisi alkanut tekemään systeemiä itse, hän heitti pallon yrityksille: ja muutamat ottivat kopin jopa niin innokkaasti, että ensimmäistä noin kolme kilometriä pitkää koerataa ollaan tekemässä. Varsinaiset kaupalliset sovellukset vielä tarkemmin suunnittelematta. 

Tarkoituksena on saada ensimmäiset yleisölle avoimet, rutiinikäytössä olevat Hyperloop-radat valmiiksi vuoteen 2021 mennessä.

Eräs suurimmista avoimista kysymyksistä suunnittelussa koskee junayksiköitä, eli kapseleita, jotka liikkuvat tyhjiöputken sisällä. Niiden tekeminen on erittäin haastavaa paitsi teknisesti, niin myös psykologisesti, sillä matkustamoissa ei voi olla ikkunoita ja etenkin suljetun paikan kammosta kärsiville matkustaminen suurella nopeudella suljetun, ilmatiiviin putken sisällä voi olla vaikeaa.

Lisähaasteensa tuo turvallisuus, sillä onnettomuustapauksissa putken sisällä pienen välimatkan päässä toisistaan kiitävät kapselit pitää pystyä pysäyttämään nopeasti putkessa olevien hätäpoistumisteiden kohdalle ja matkustajat tulee voida evakuoida puolessa minuutissa. Tai ainakin tämä on tavoitteena.

Näiden junayksiköiden tekemisessä otettiin suuri askel eteenpäin viime viikolla, kun Hyperloopia rakentavan Space X -yhtiön julistaman suunnittelukilpailun karsintakisan voittajat kokoustivat Teksasissa. Space X:n ja Teslan – kahden Muskin yhtiön – edustajat vertailivat saapuneita ehdotuksia ja valitsivat niistä viisi toteutettavaksi ja testattavaksi koeradalla. Kapseleista tehdään kooltaan puolikaskokoiset, toimivat versiot, ja aikomuksena on koeajaa niitä ensi kesänä.

Kaikkiaan mukana oli 380 ryhmää ympäri maailman ja viime viikolla noin sata näistä esitteli hahmotelmiaan. Voittajaksi tässä välikisassa valittiin Massachusettsin teknillisen yliopiston, kuuluisasta MIT:n opiskelijaryhmä ja hollantilaisen Delftin teknillisen korkeakoulun joukkue tuli toiseksi. Kolmas oli Wisconsinin yliopisto, neljäs Virginia Tech ja viides Kalifornian yliopiston Irvinen kampuksen joukkue.

Otsikkokuvassa on siis hollantilaisten tekemä ehdotus, mistä voi lukea lisää heidän nettisivultaan. Hiilikuiturakenteissa kapseleissa on suuret, ikkunoita jäljittelevät teräväpiirtotelevisiot, jotka näyttävät maisemaa junan ulkopuolella. Kapselit leijuvat ilmassa magneettisesti ja käyttävät liikkuessaan vain hyvin, hyvin vähän energiaa. Silti nopeus on noin 1000 km/h.

Defftin opiskelijat hahmottelivat myös tulevaisuutta hieman laajemmin kuin vain pelkän kapselisuunnittelun kannalta: heidän mielissään nykyisiä suurnopeusjunia voitaisiin osin korvata tai täydentää tulevaisuudessa Hyperloop-verkostolla, joka veisi matkaajia esimerkiksi Amsterdamista Pariisiin vain noin puolessa tunnissa.

Hollantilaisilla on hieman taustaa tällaisten kapselityyppisten joukkokuljetusvälineiden kehittämisessä, sillä edesmennyt astronautti, yliopiston professori Wubbo Ockels kehitti siellä kiinnostavaa Superbus-konseptia.

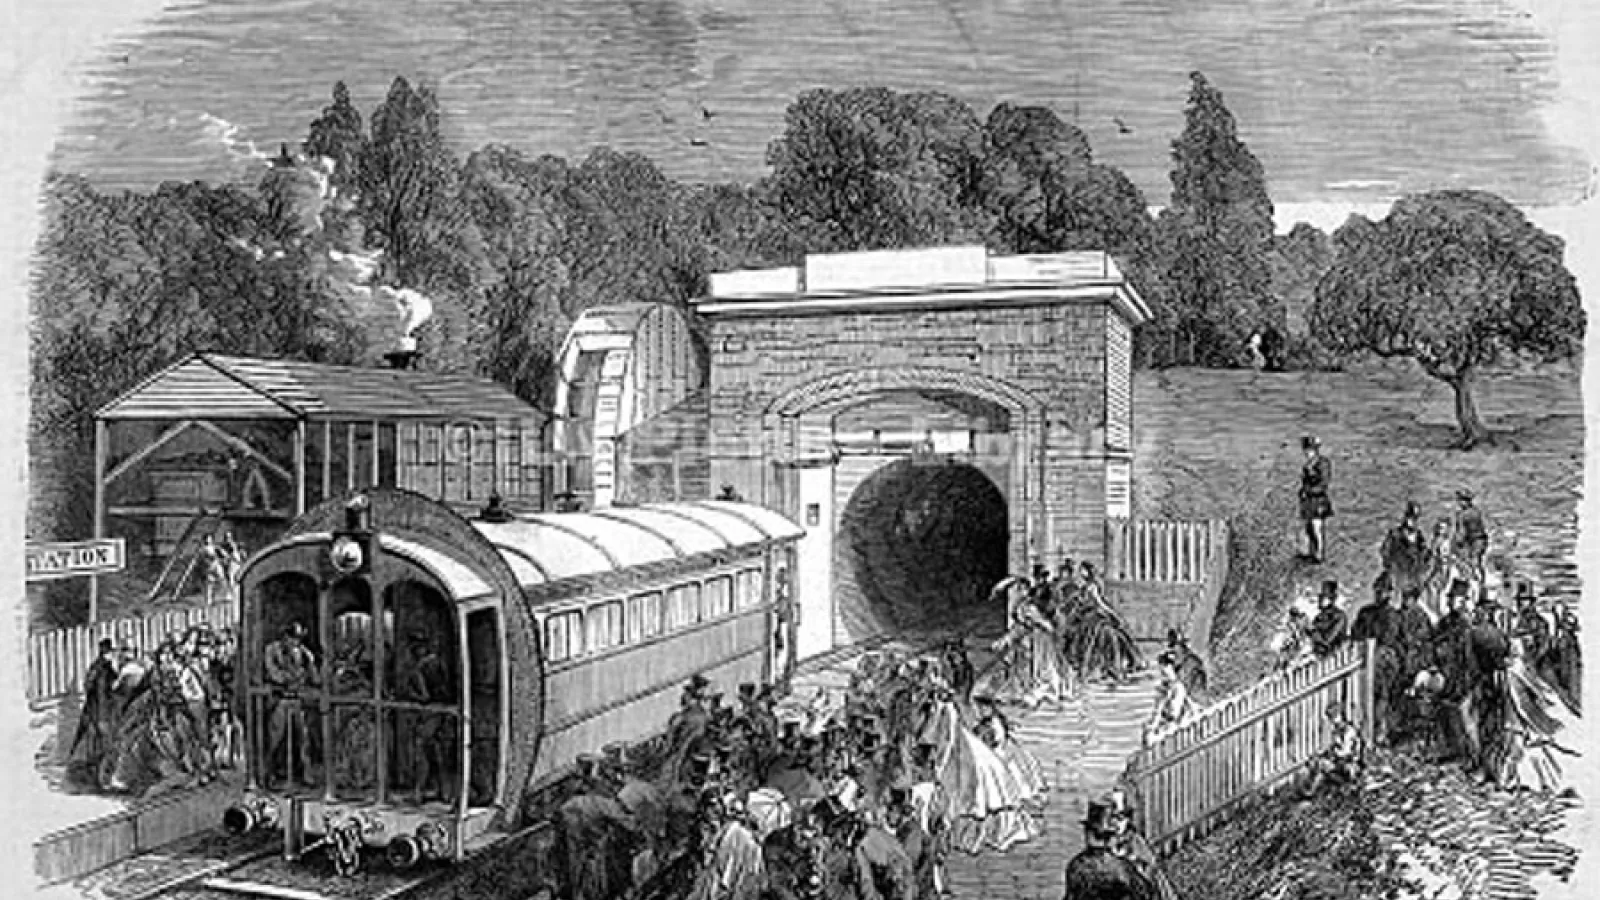
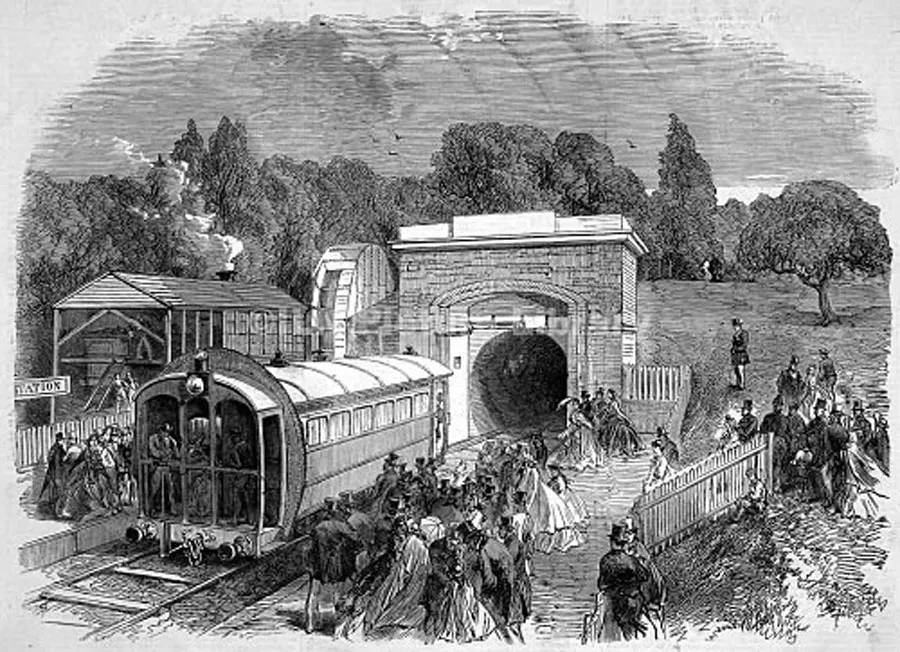
Ja mitä historiaan tulee, niin Hyperloop sinällään on myös toisinto ikivanhasta keksinnöstä: jo 1800-luvulla kehiteltiin erilaisia ns. pneumaattisen junaradan variaatioita, mutta ne kaatuivat senaikaisen tekniikan kömpelyyteen. Alla on piirros Lontoossa, Chrystal Palacessa vuonna 1864 olleesta "atmosfeerisen junan" koeradasta.
Ei juna, ei lentokone, vaan omituinen sekasikiö

Aerotrain
Aerotrain
Jari Mäkinen


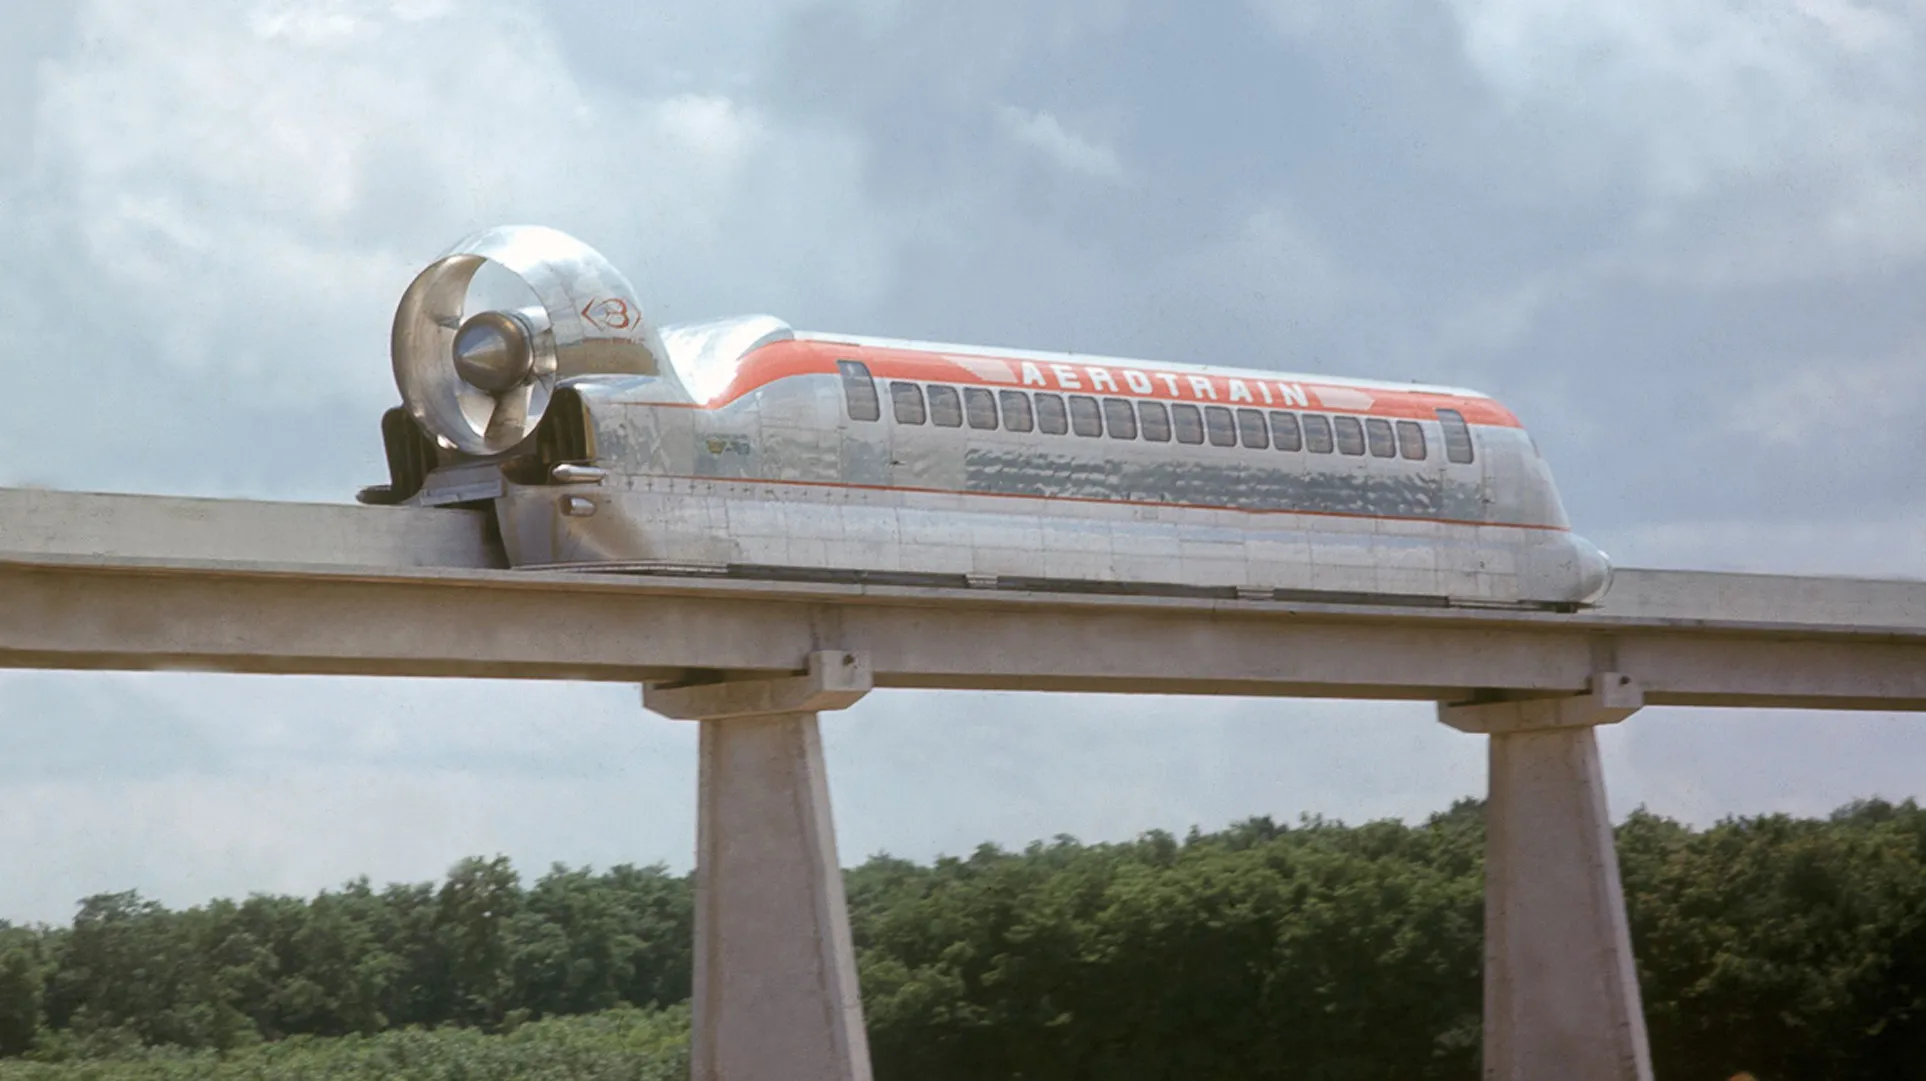
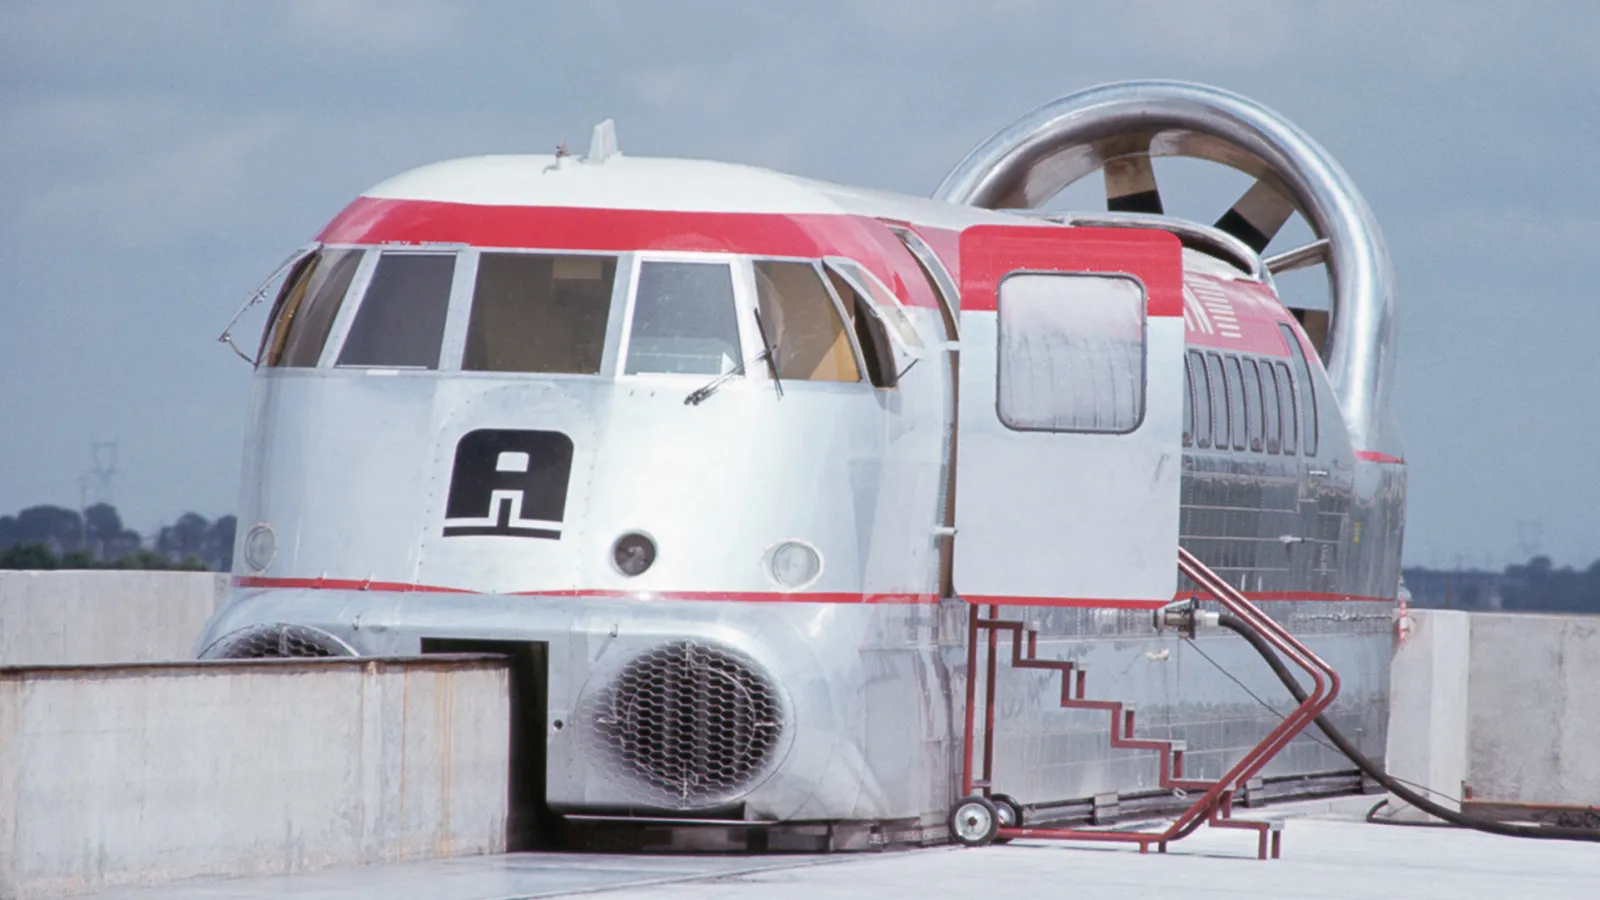
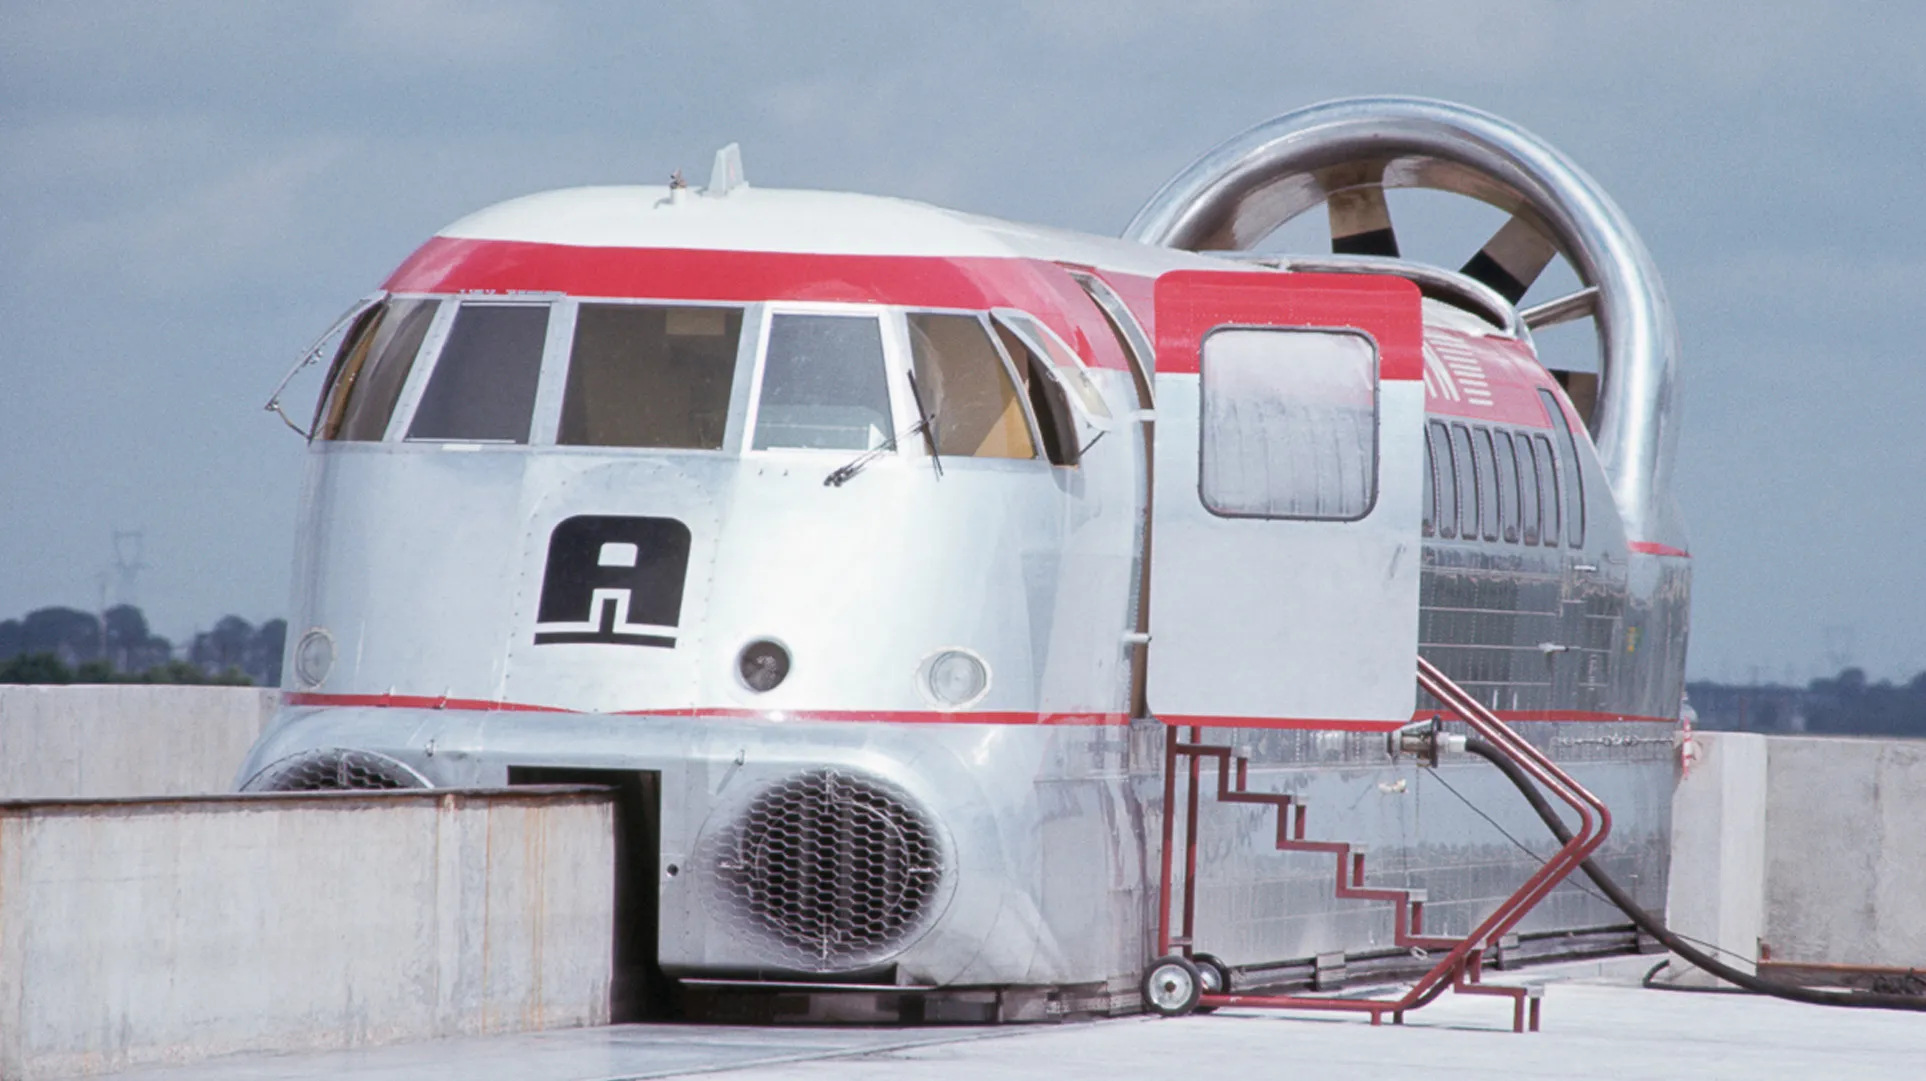
Tämä oli maglev-junien edeltäjä, lentokonemainen ilmatyynyalus nimeltä Aérotrain.


Päivän kuvaRanskalaisinsinööri Jean Bertin oli kenties liian edellä aikaansa, kun hän esitteli vuonna 1963 ideansa lentokonemoottorin työntämästä ilmatyynyaluksesta, joka liikkuisi yhden palkkien päällä kulkevan raiteen varassa nopeasti eteenpäin. 

Aérotrain, eli ilmajuna, leijuisi siis ilmatyynyn päällä ja voisi liikkua nopeasti kuin lentokone, mutta pysyä tukevasti Maan pinnalla – jos pientä rakoa laitteen ja betonisen radan pohjan välillä ei lasketa varsinaisesti lentämiseksi.

Vuonna 1963 Bertinillä oli valmiina vain 1:12 -suhteessa tehty pienoismalli keksinnöstään, mutta myöhemmin hän rakensi neljä prototyyppiä sekä lyhyen koeradan, jolla ilmajunamatkaamista pääsi testaamaan.

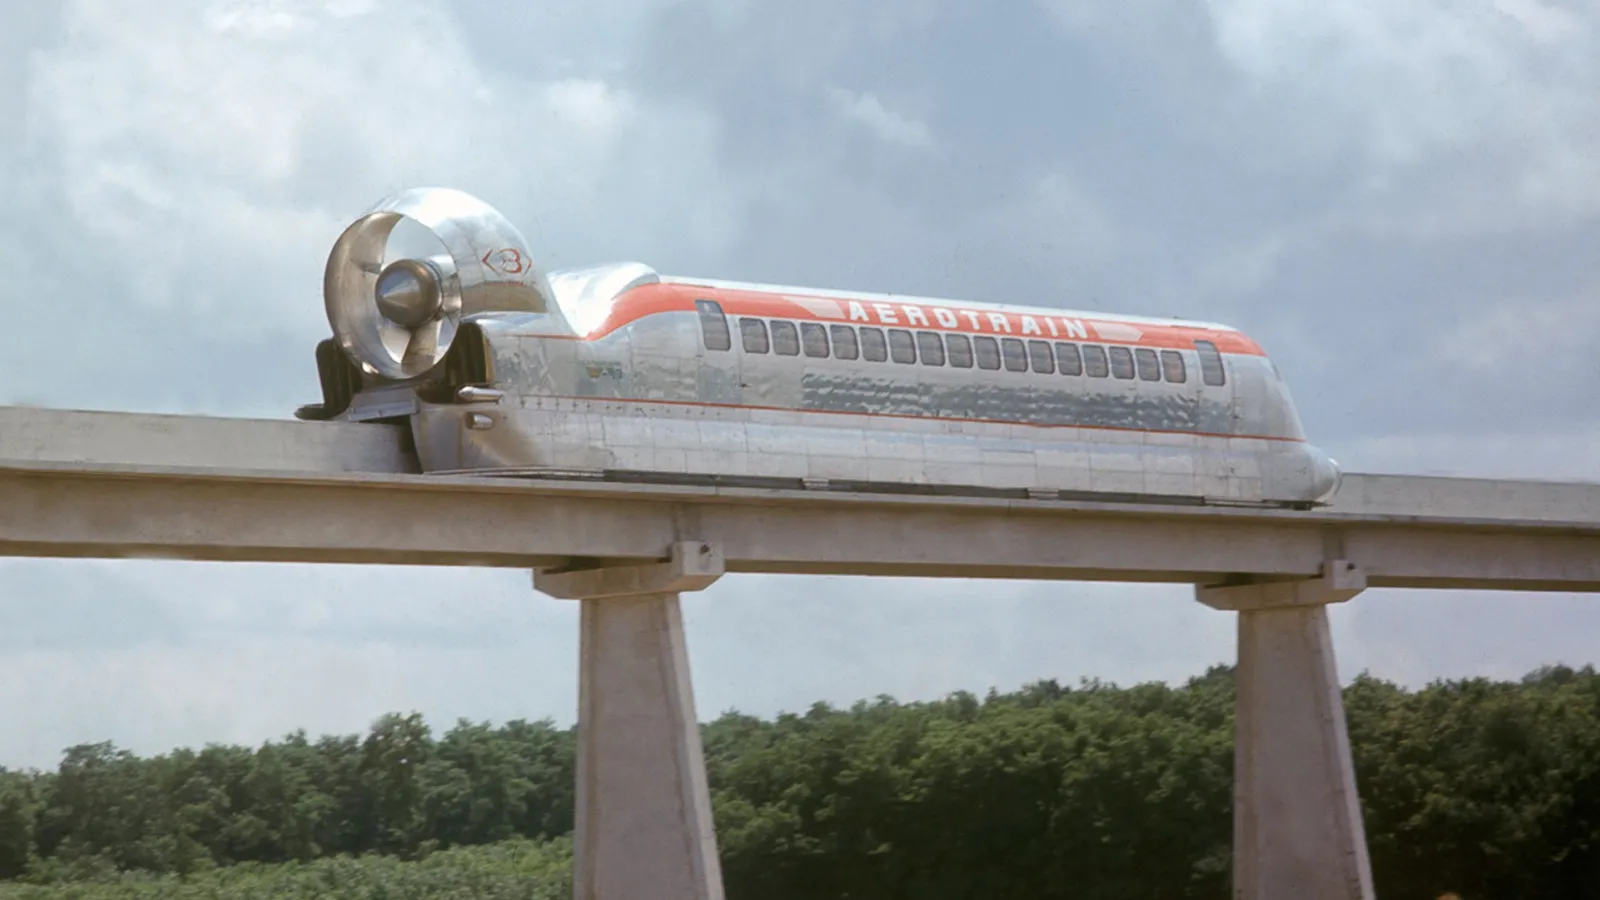
Ensimmäinen prototyypeistä oli yhdeksän metriä pitkä laite, missä oli tilaa neljälle henkilölle. Sitä seurasi täysikokoinen, 22 metriä pitkä laite, missä oli paikkoja jopa 80 matkustajalle.

Vuonna 1974 prototyypeistä viimeisin, Aérotrain I80, teki ilmapatjan päällä liikkuvien alusten nopeusmaailmanennätyksen 430 km/h. Kun matkasta laskettiin keskinopeus, oli sekin varsin korkea: 417,6 kilometriä tunnissa. Nopeus on jotakuinkin sama kuin nykyisten maglev-junien nopeudet.

1970-luvun alussa Aérotrain-junaverkoastoa suunniteltiin Pariisin alueelle lähiliikenteeseen, mutta öljykriisi nakersi tämän(kin) huimalta vaikuttaneen, mutta kieltämättä hieman energiasyöpön laitteen rahoitusta ja haluttavuutta, joten projekti laitettiin ensin jäihin ja sitten hylättiin kokonaan vuonna 1975. Samana vuonna myös Bertin kuoli, joten hankkeella ei ollut enää innokasta puhemiestä.

Alla on vielä toinen kuva täysikokoisesta prototyypistä, nyt nokasta päin kuvattuna.

Sivutus

  • Edellinen sivu ‹‹
  • Sivu 19
  • Seuraava sivu ››
Tilaa aihepiirin Tekniikka RSS-syöte

AIHEALUEET

Avaruus ja ilmailu
Tiede ja tekniikka
Luonto ja ympäristö
Lääketiede ja terveys
Ihmiset ja paikat
Kirjat, elokuvat ja taide

ERIKOISTA

Tiedekiinnostavuuskartta
Jutturuletti
Suorana labrasta
eTuubi
Videot

TIEDETUUBI

Tiedetuubin esittely
Toimitus
Tiedetuubi ja tekoäly
Yhteistyökumppanit
Mediakortti
Information in English

Copyright © 2012-2026 Tiedetuubi - All rights reserved